智元机器人(AgiBot / 智元创新)工业设计资料
收获比预期大。官方公开的CAD不是没有:智元自己把X1的完整SolidWorks原始工程图、STEP装配体、BOM都挂在GitHub上,另外还找到X2和A3两款人形的URDF/USD运动学模型和STL网格,全是真机1:1数据,已下载并验证过不是坏文件。专利那块也查到了30多项真实外观设计专利号,覆盖头、胸、腿、手、电机,但专利局官网的具体图纸页面被验证码挡住,没硬闯,只交了专利号清单,Jack自己去查一条几秒钟就出图。
1. 官方产品文档
| 文件 | 内容 | 来源 |
|---|---|---|
A2_Ultra_A2_Lite_specs.md | A2 Ultra/A2 Lite完整参数表(尺寸/自由度/传感器/电池/算力) | agibot.com/products/A2_Ultra |
X2_X2Ultra_specs.md | 灵犀X2/X2 Ultra完整参数表 | agibot.com/products/X2 |
X1_specs.md | 灵犀X1参数+核心执行器型号(PowerFlow R86-3/R86-2/R52/L28、DCU、OmniPicker) | agibot.com/products/X1 |
other_models_specs.md | A2-W(轮式)、A3(表演型,材质镁合金+钛合金+TPU)参数 | agibot.com各产品页 |
company-background-wikipedia.md | 公司历史、创始人彭志辉/邓泰华、"远征"改名"A2 Ultra/Lite"的历史脉络、106.286km吉尼斯纪录 | en.wikipedia.org/wiki/AgiBot |
Yuanzheng-A1-launch-article-full.md | 2023年远征A1发布会全文,稚晖君亲述PowerFlow关节电机设计(径向磁通外转子+液冷+350N·m)、反关节(反屈膝)设计的工业设计理由、SkillHand灵巧手(12主动+5被动自由度)设计、模块化上下身理念 | agibot.com官网转载 |
2. 真实照片(70张)
A2 Ultra(24张)
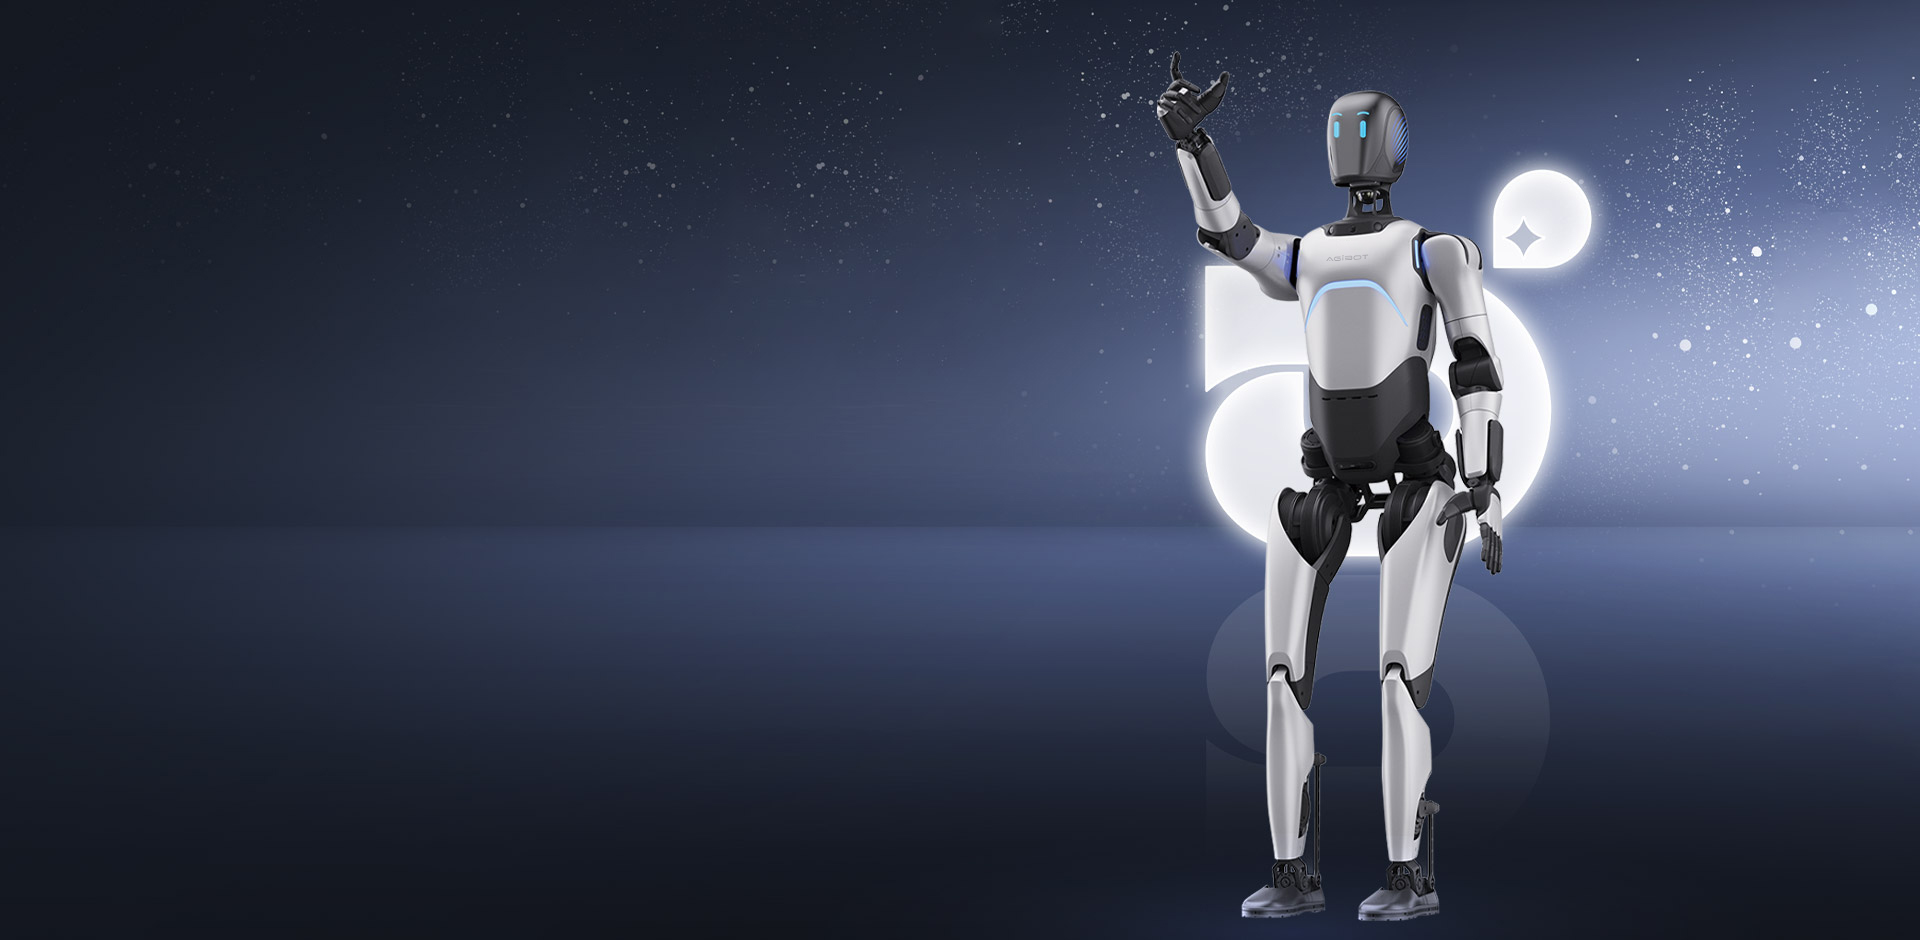
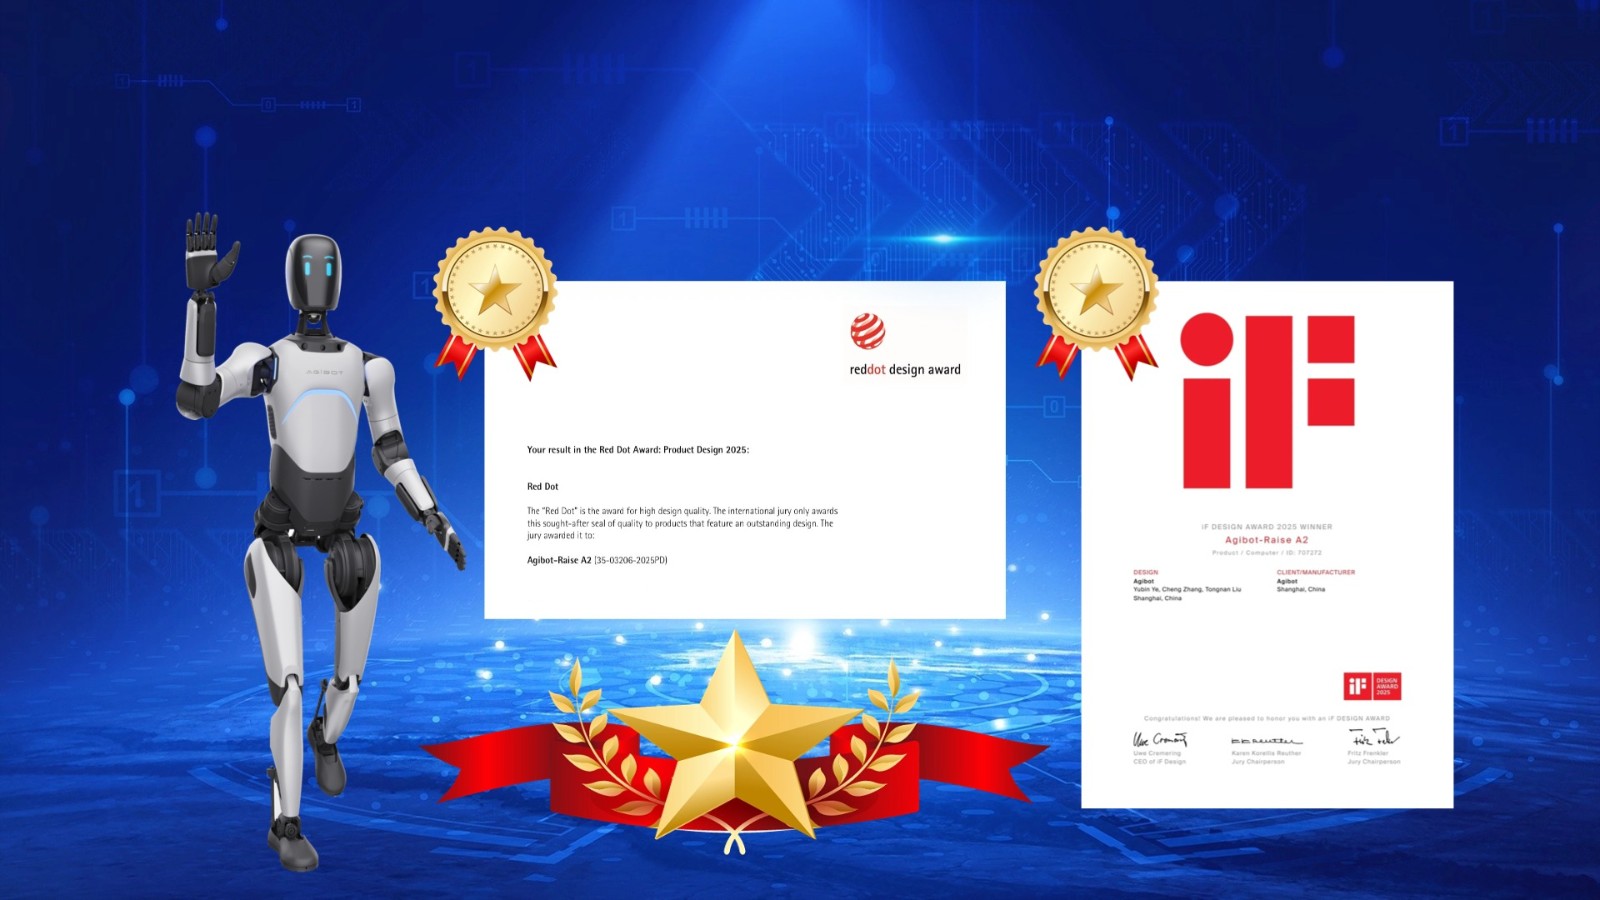
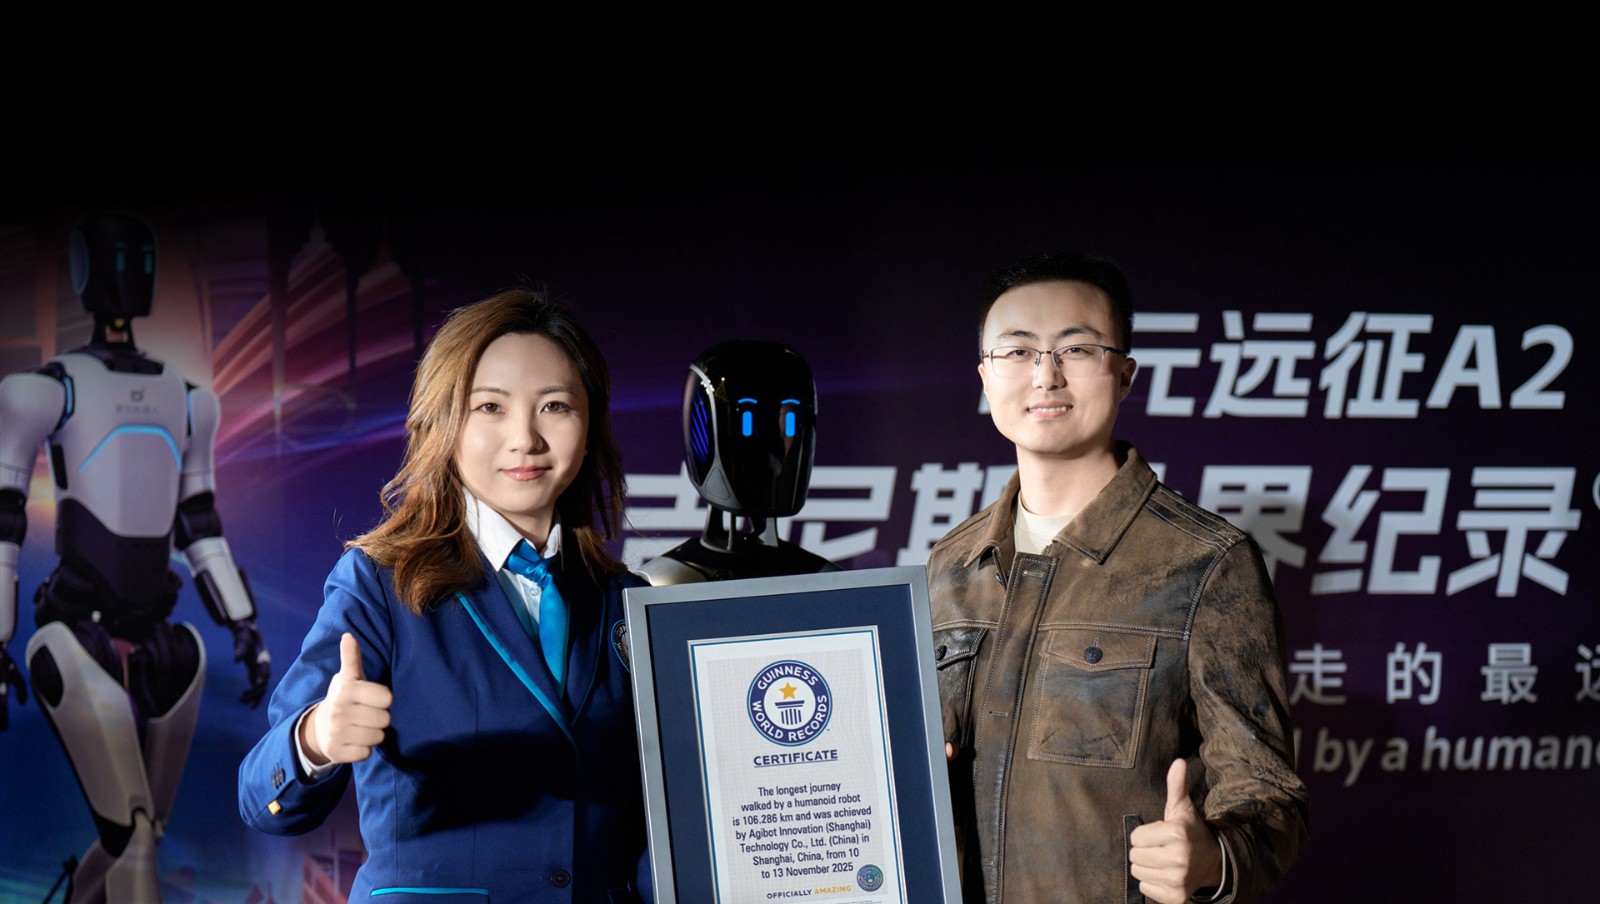
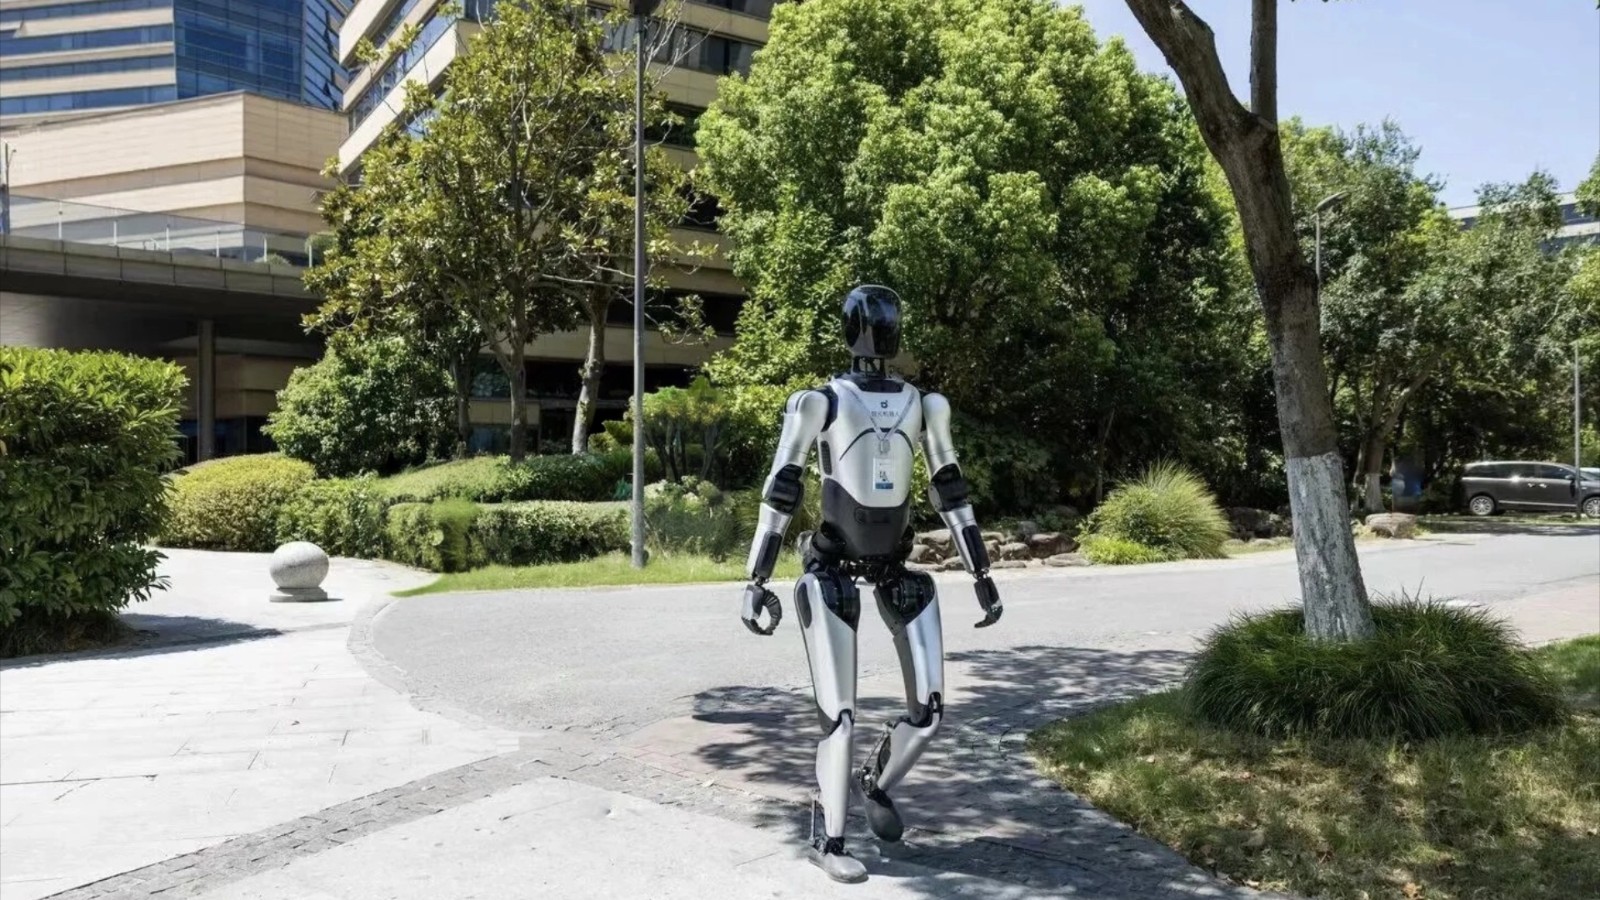
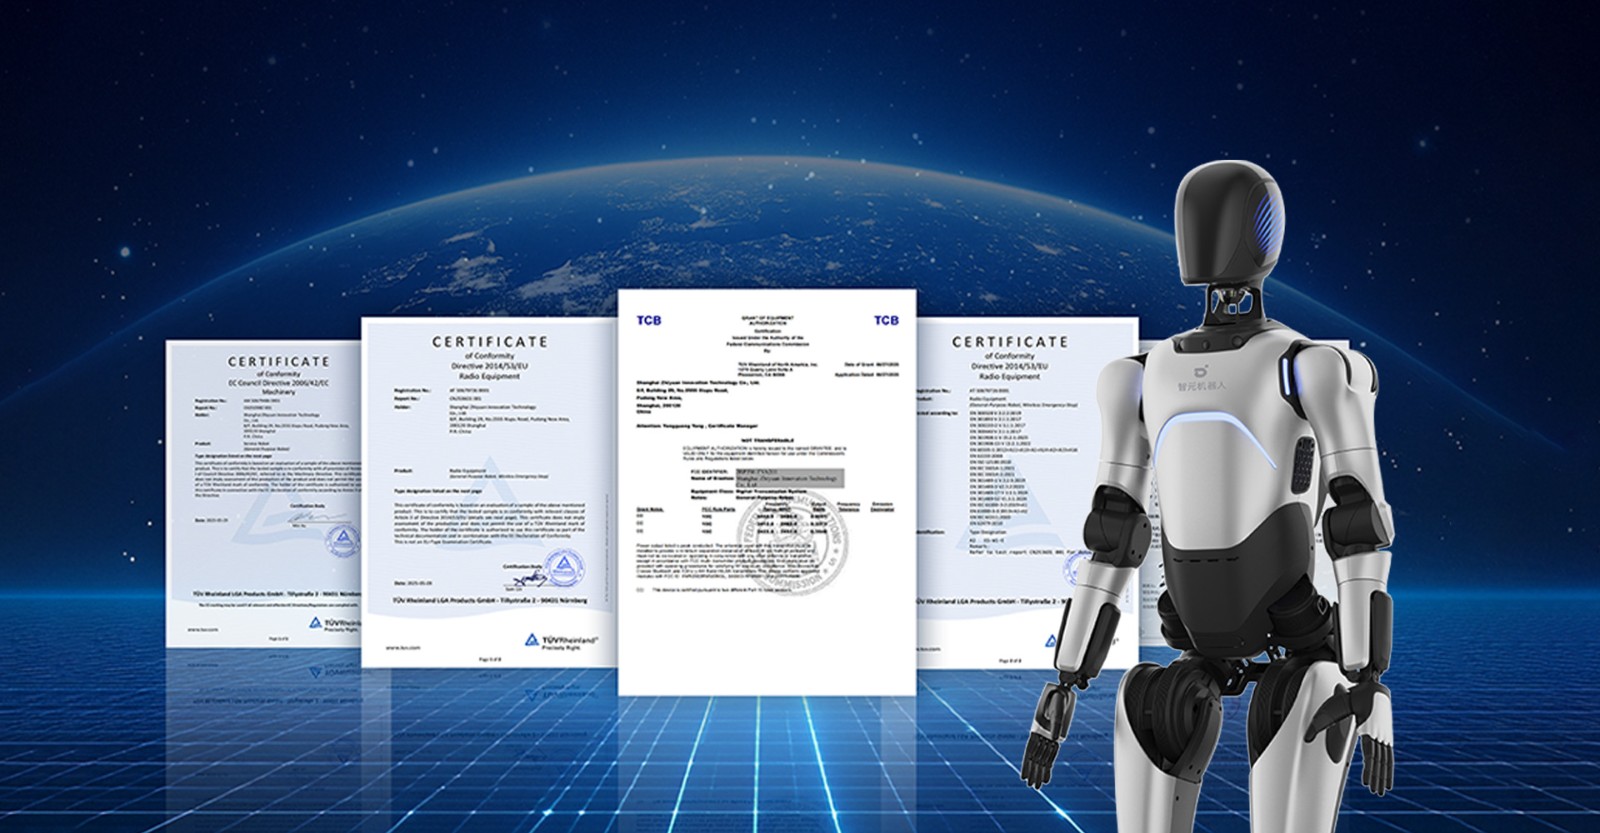
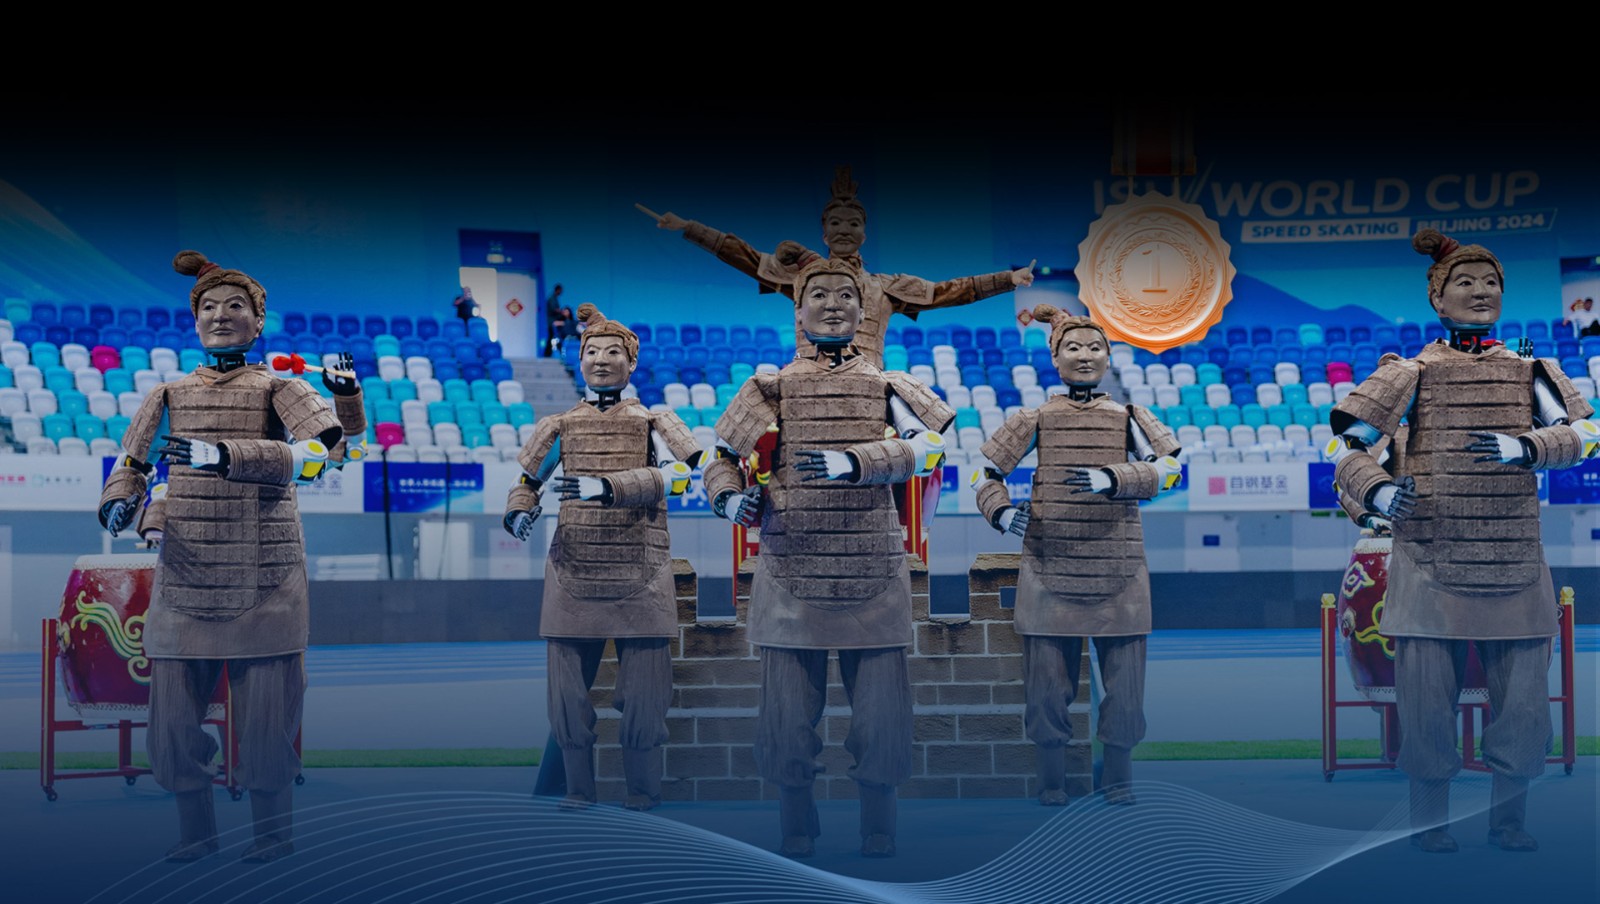
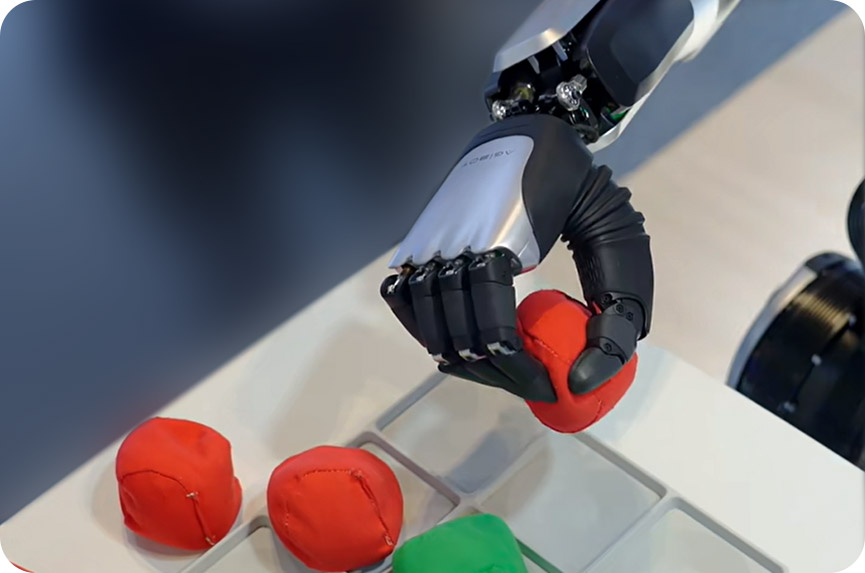
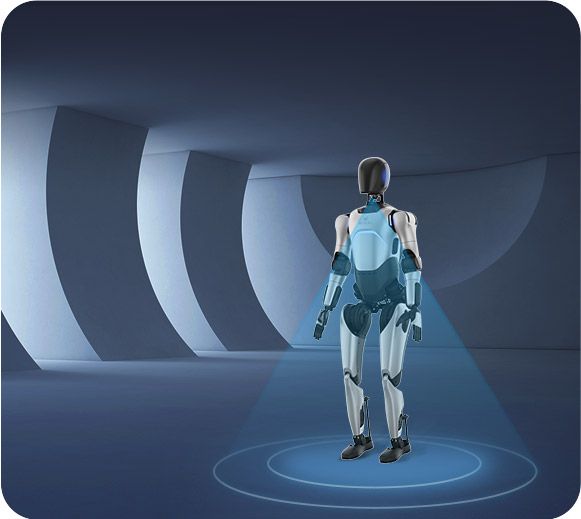
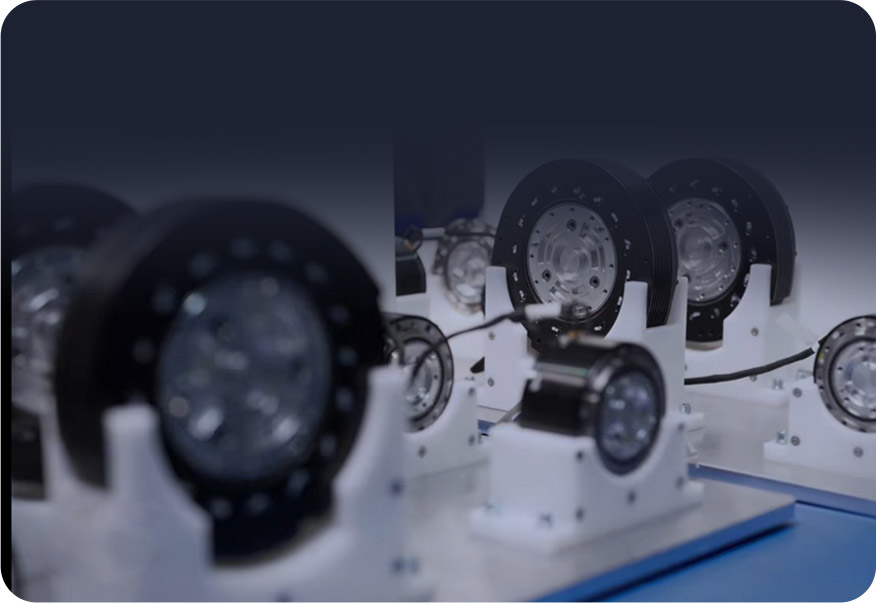
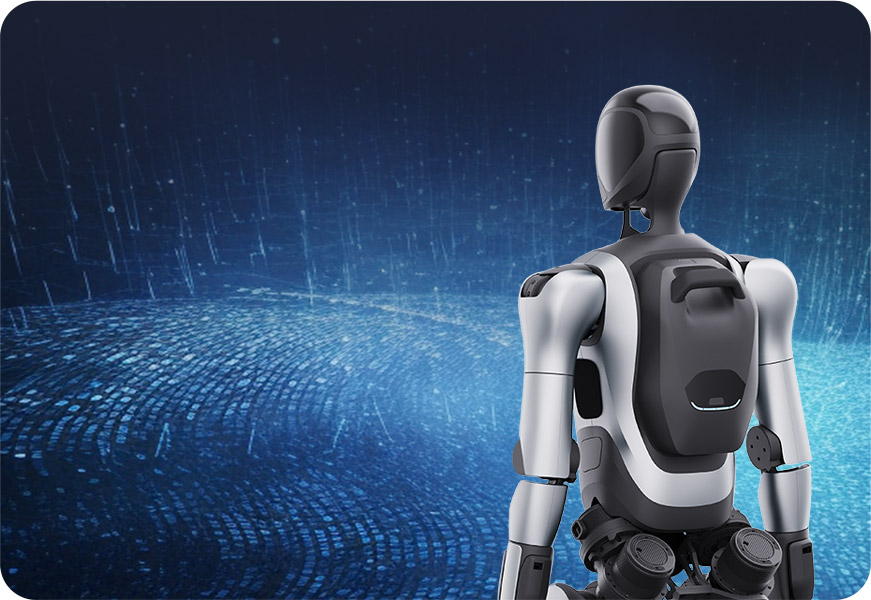
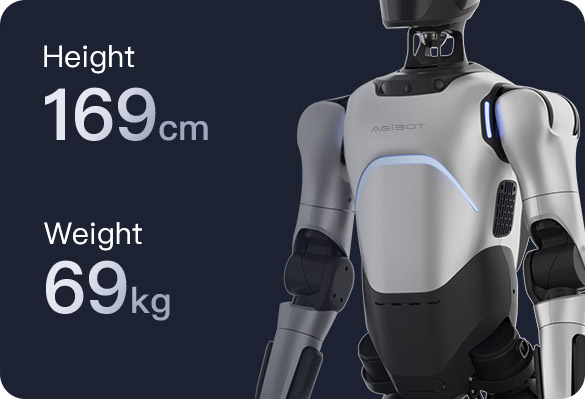
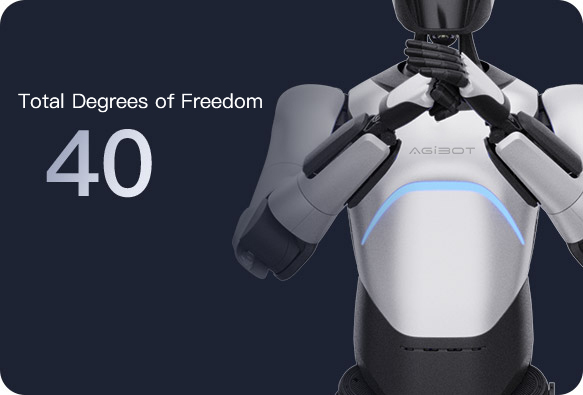
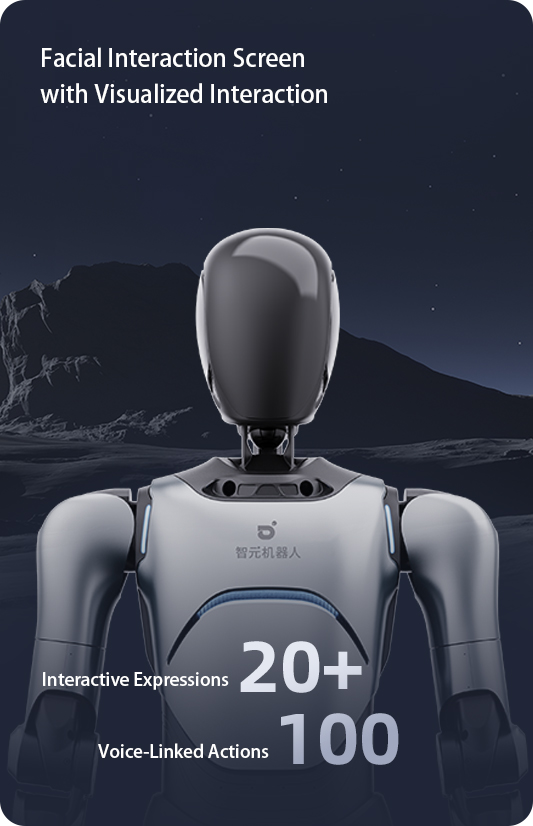
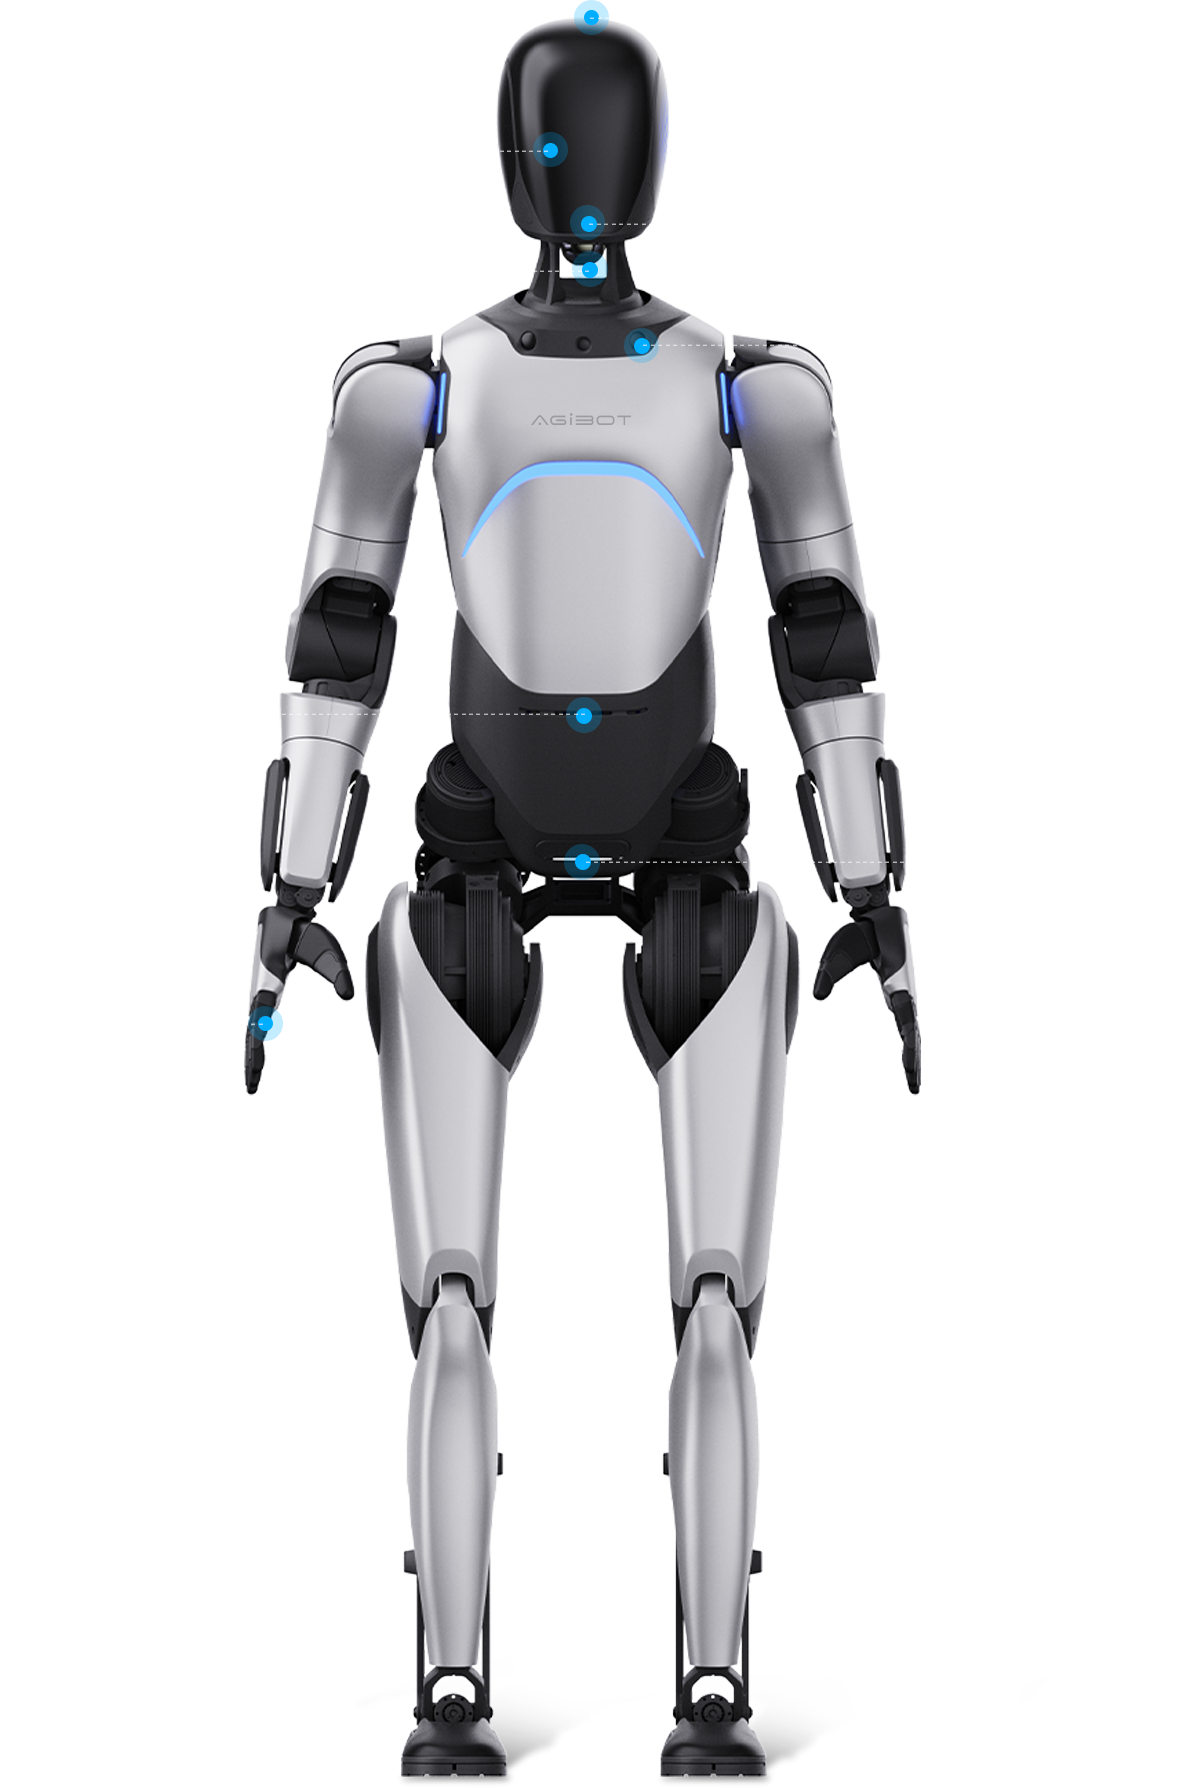
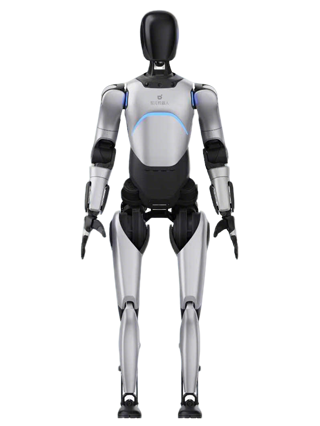
灵犀X2(11张)
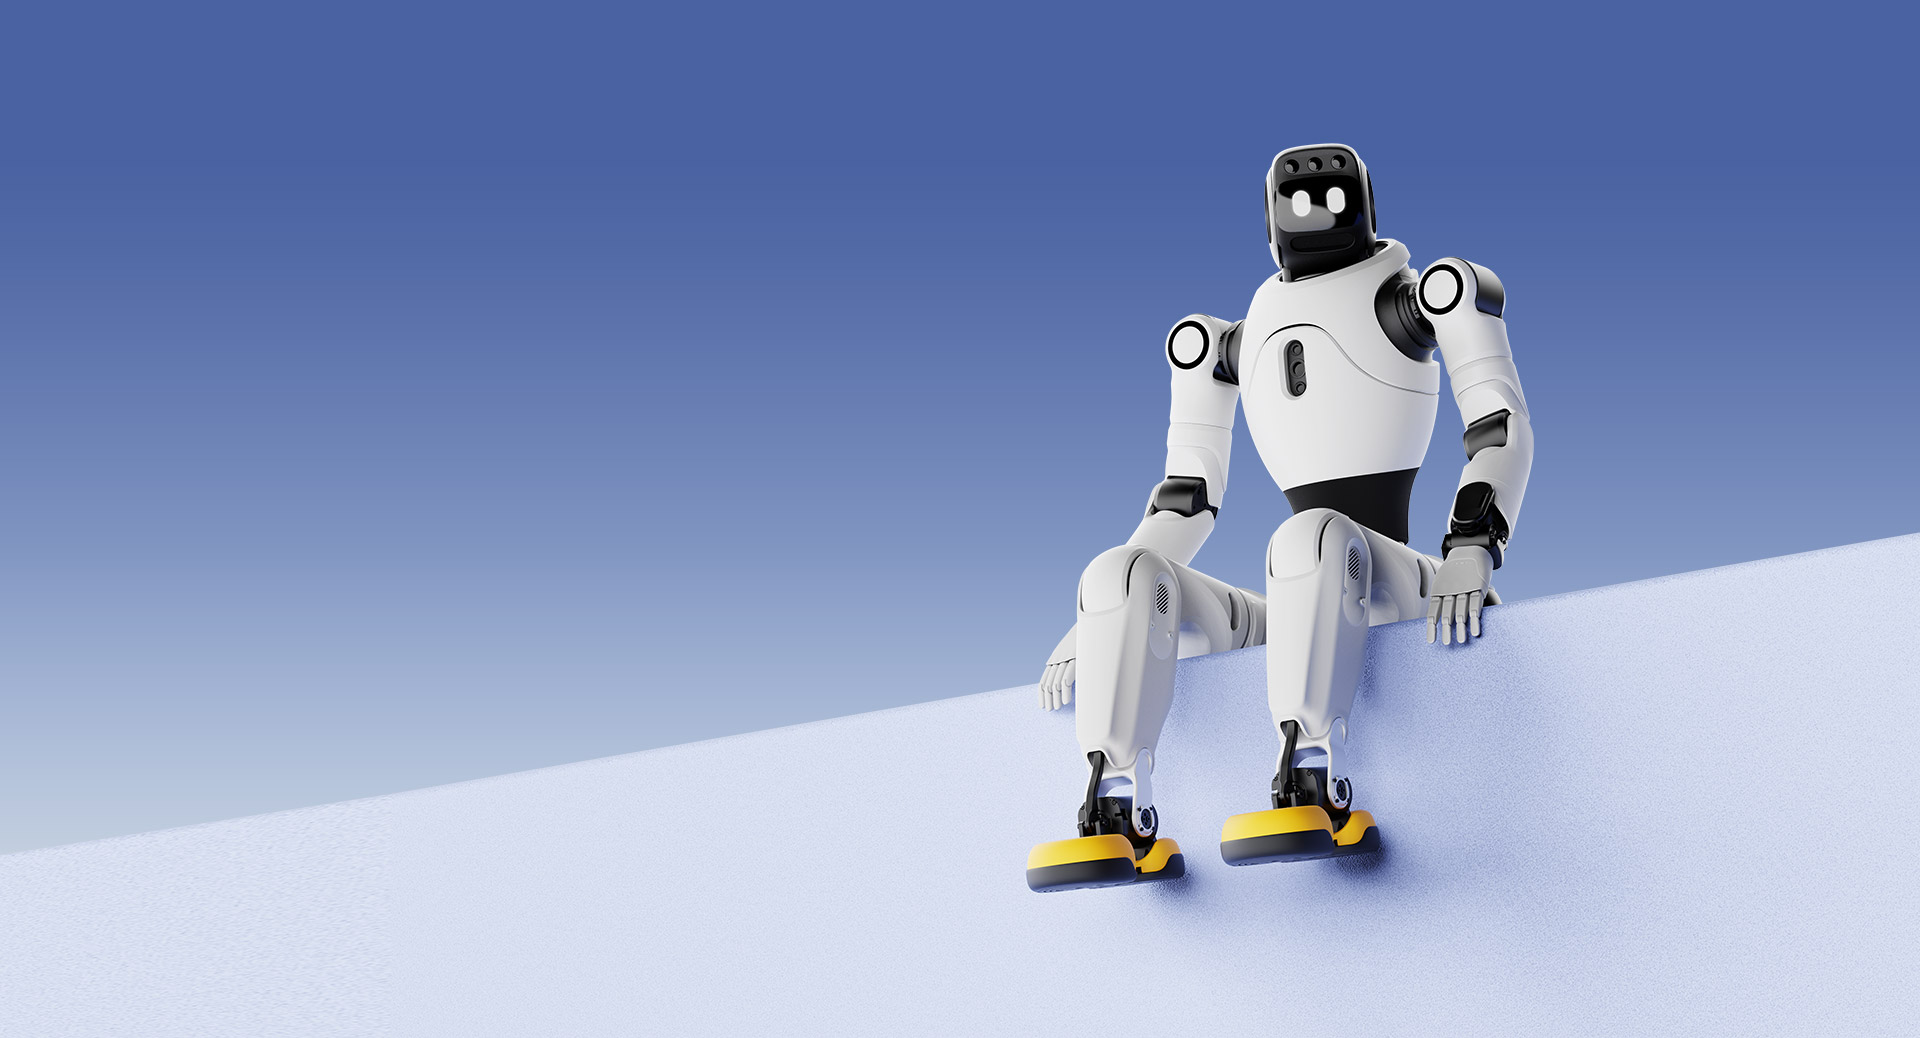
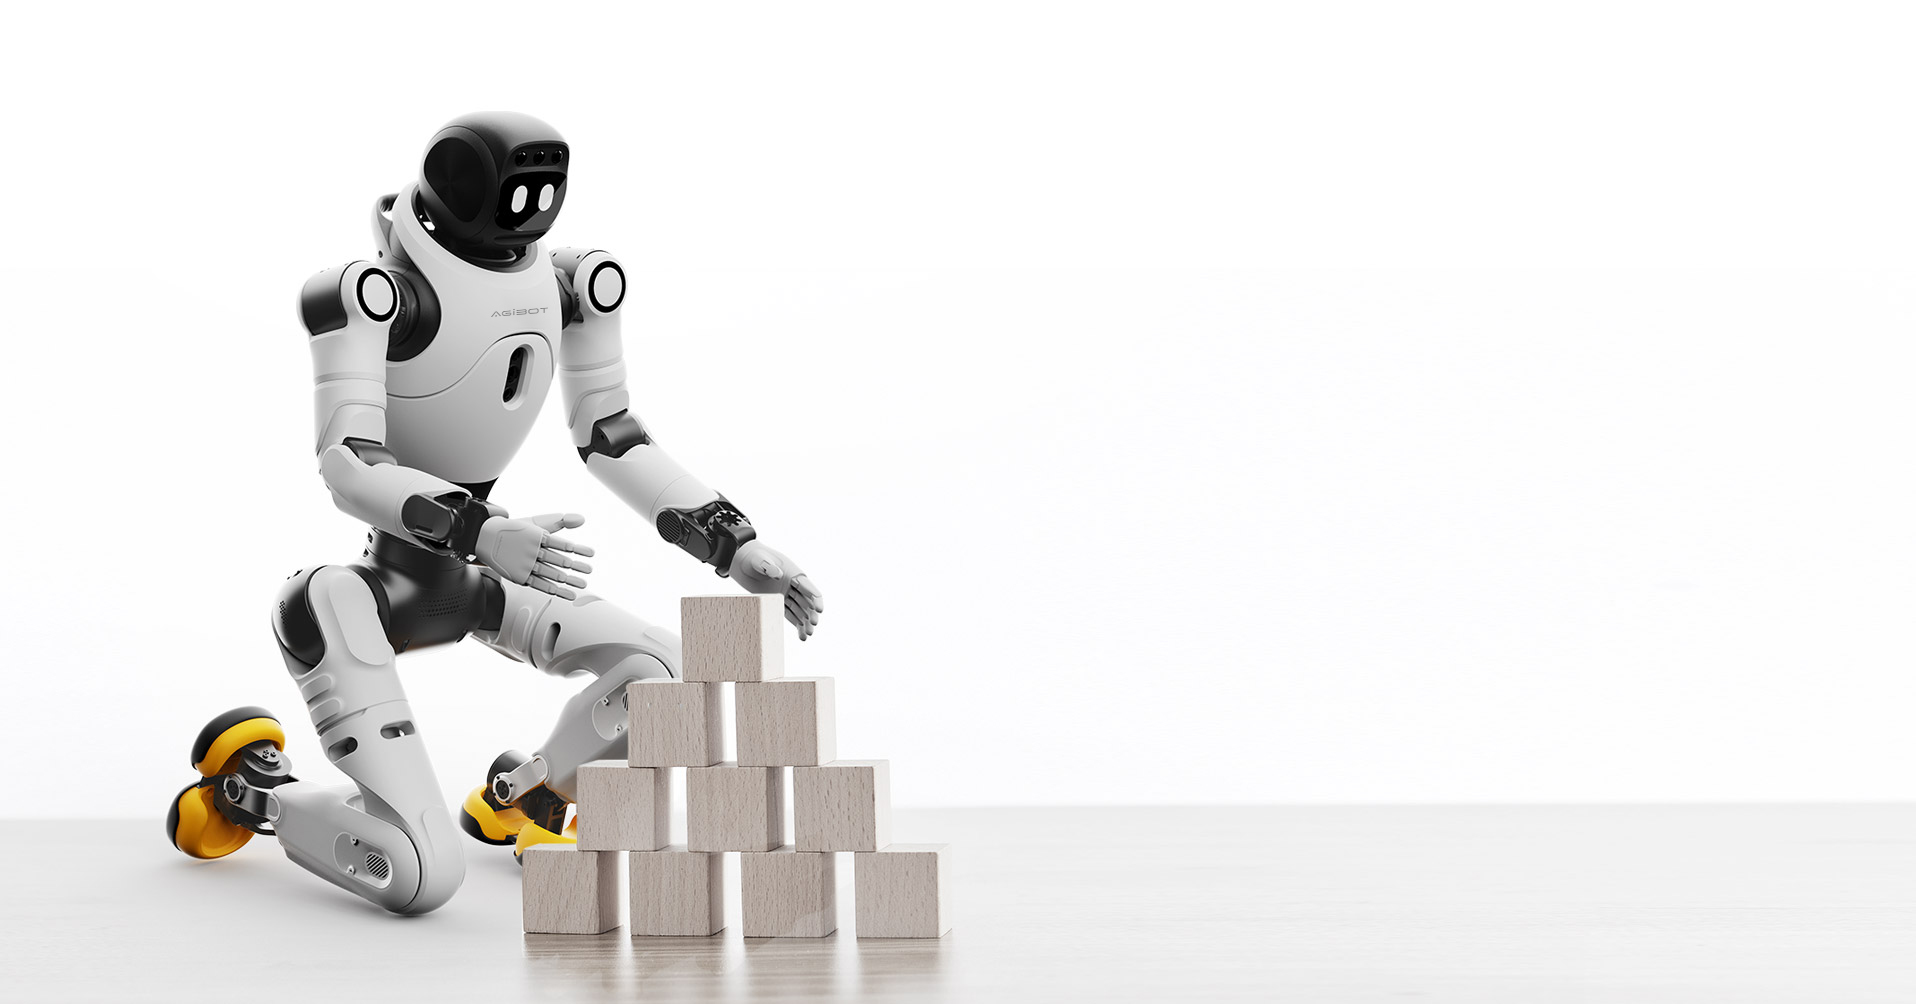
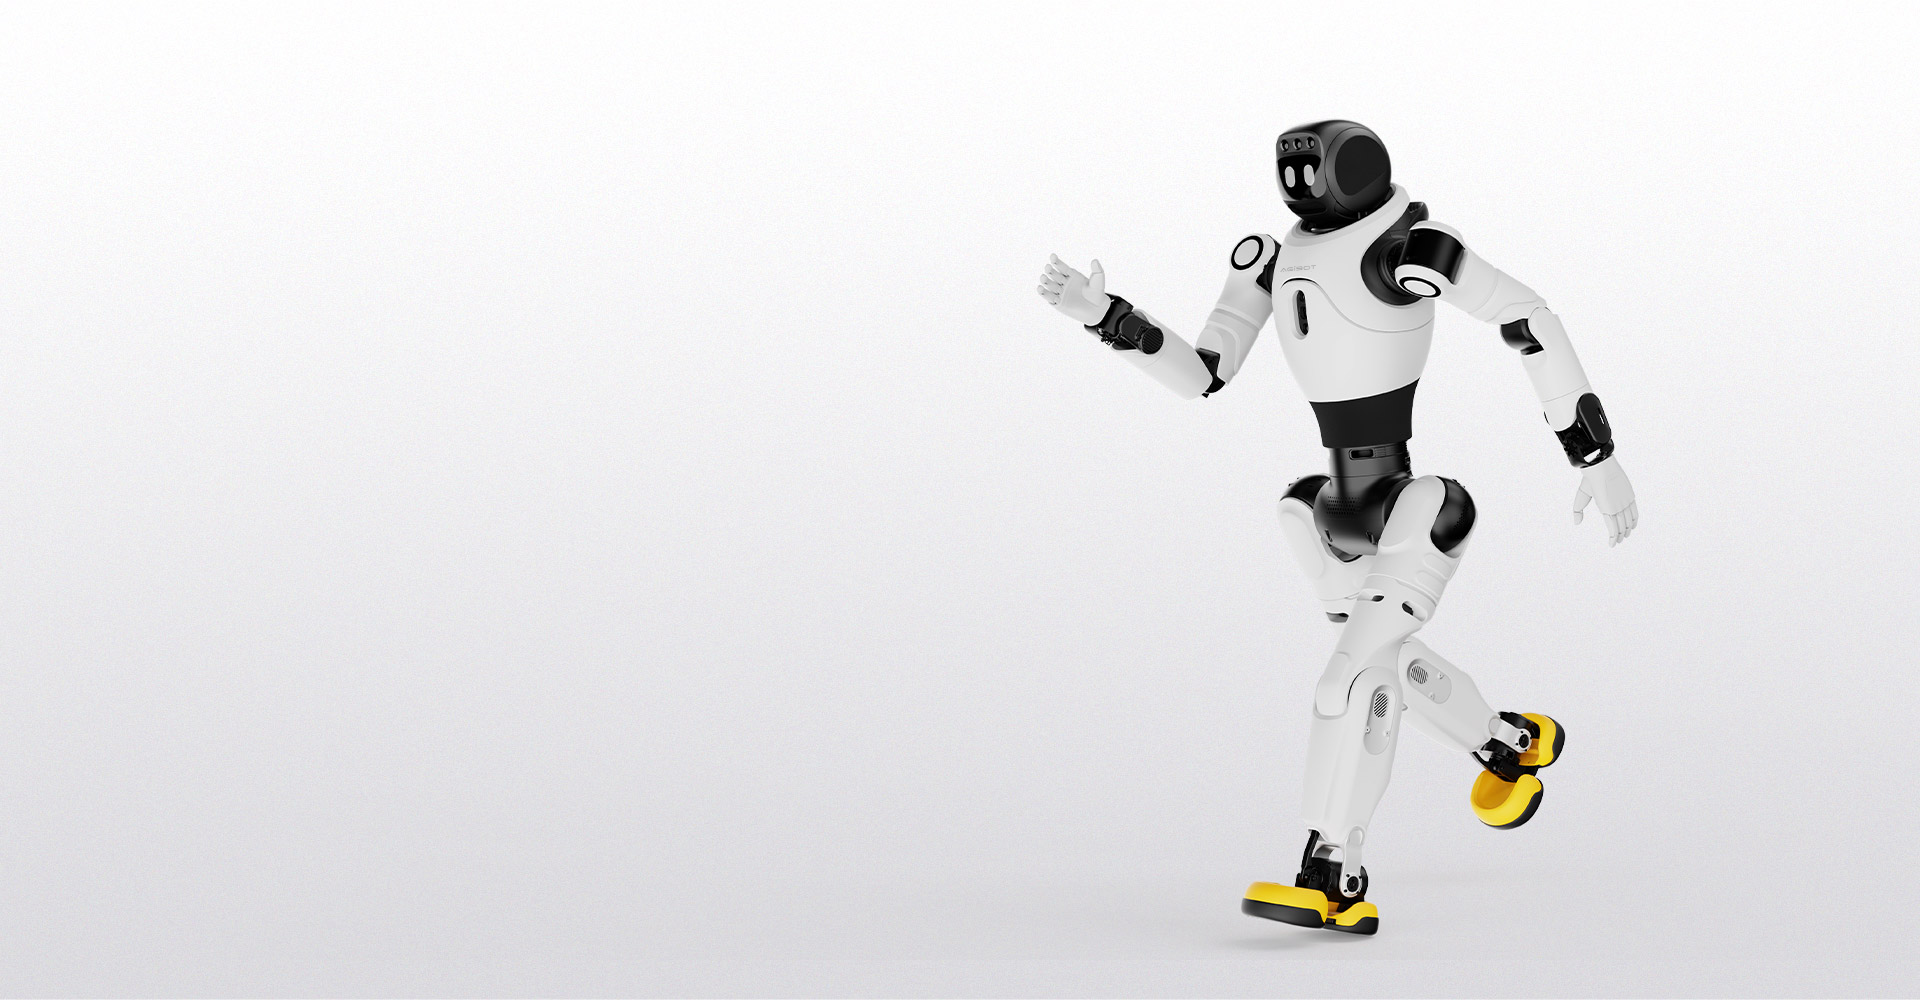
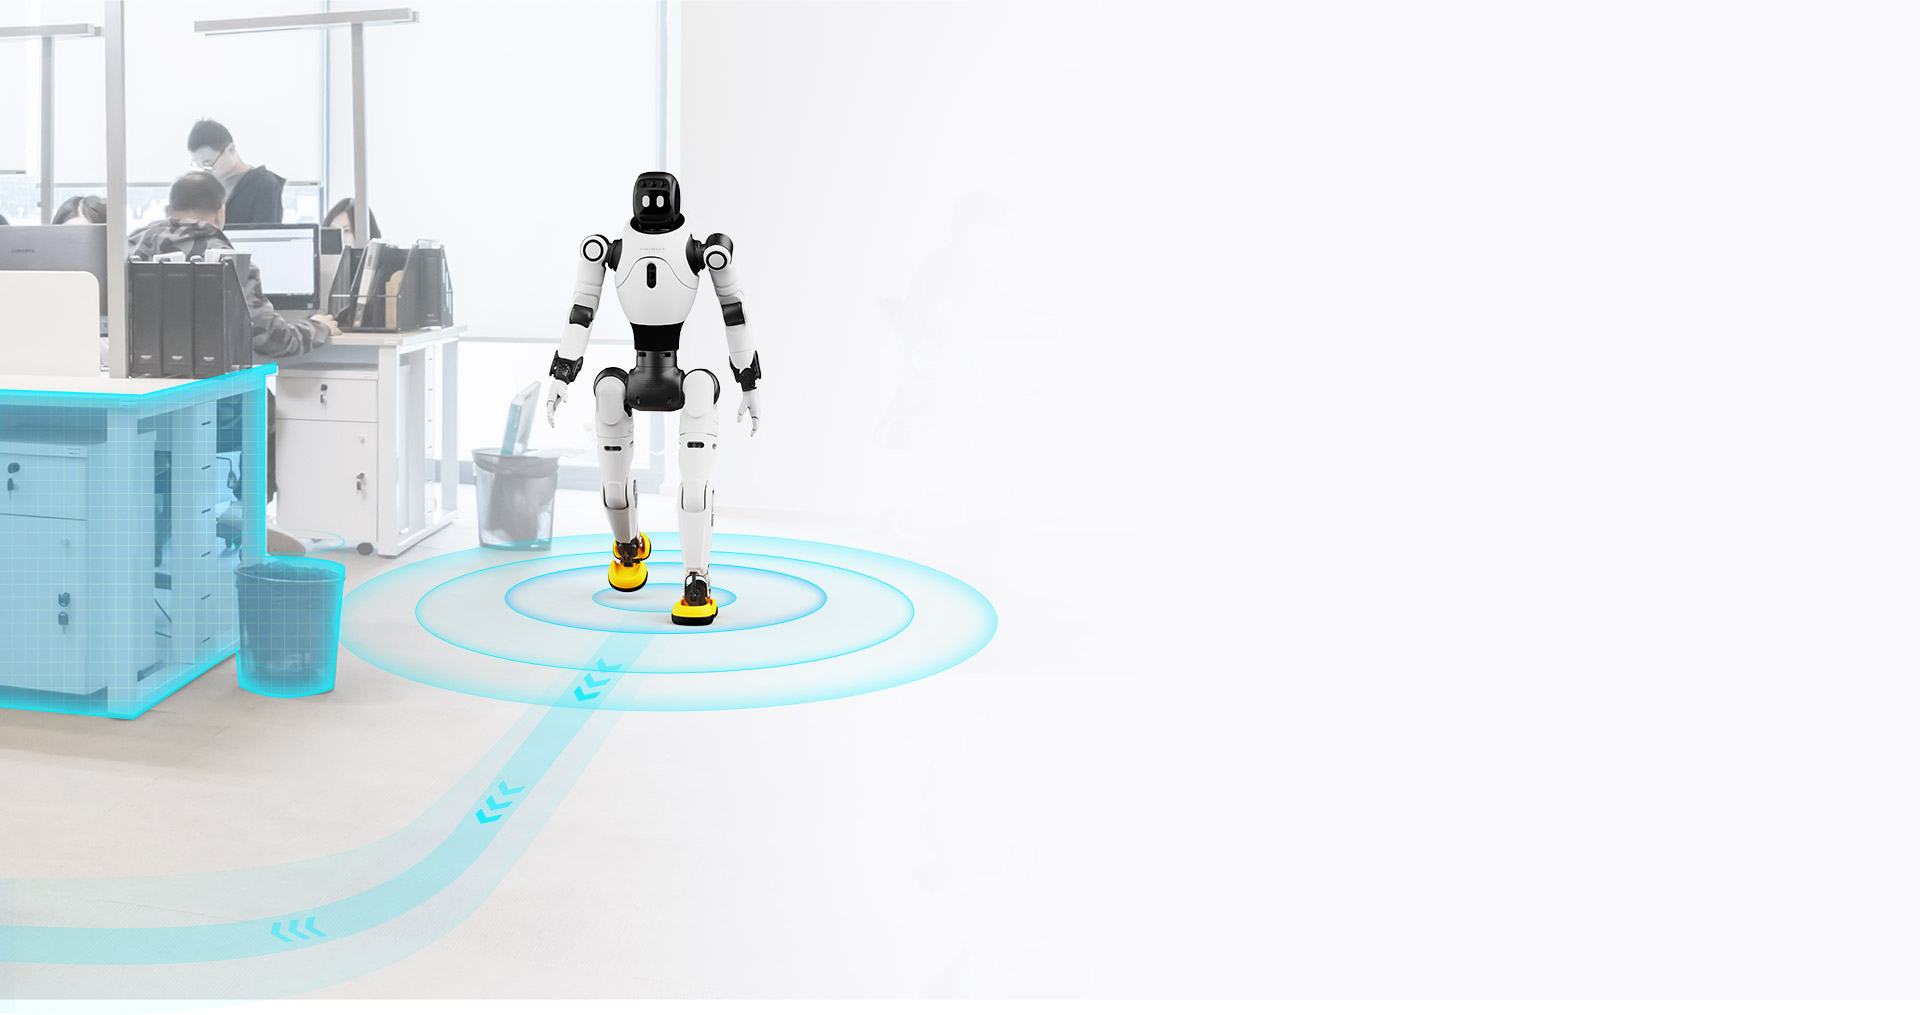
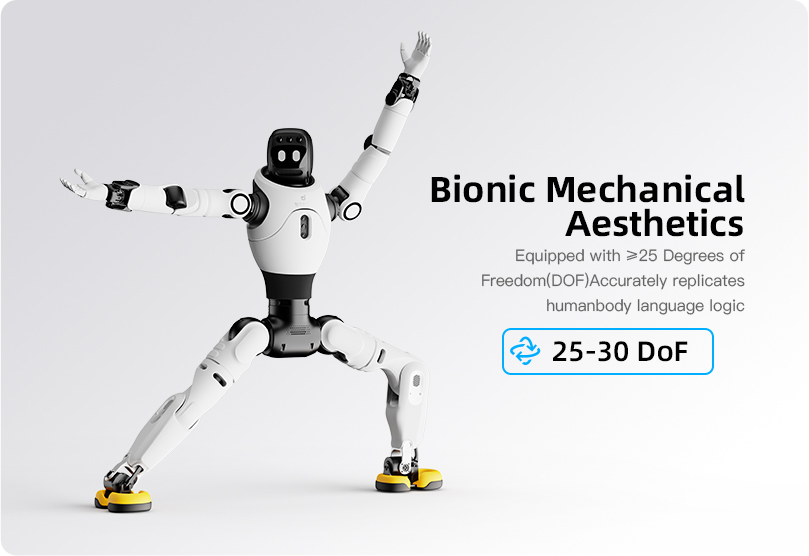
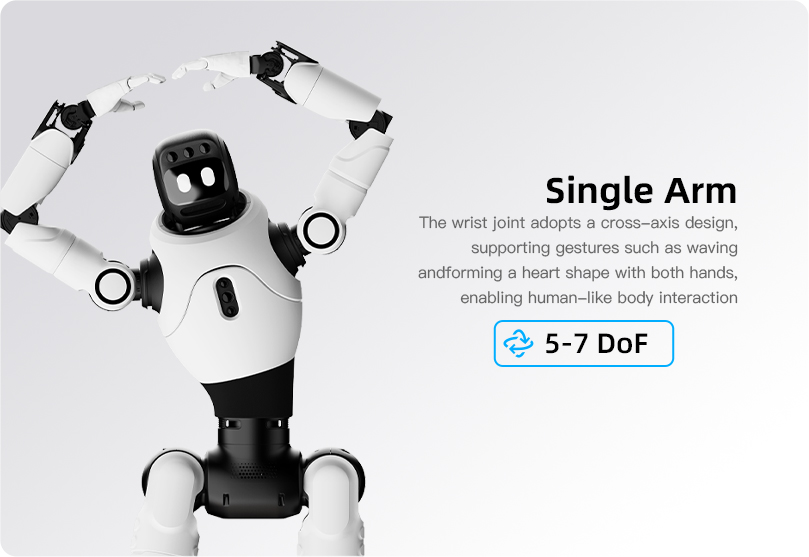
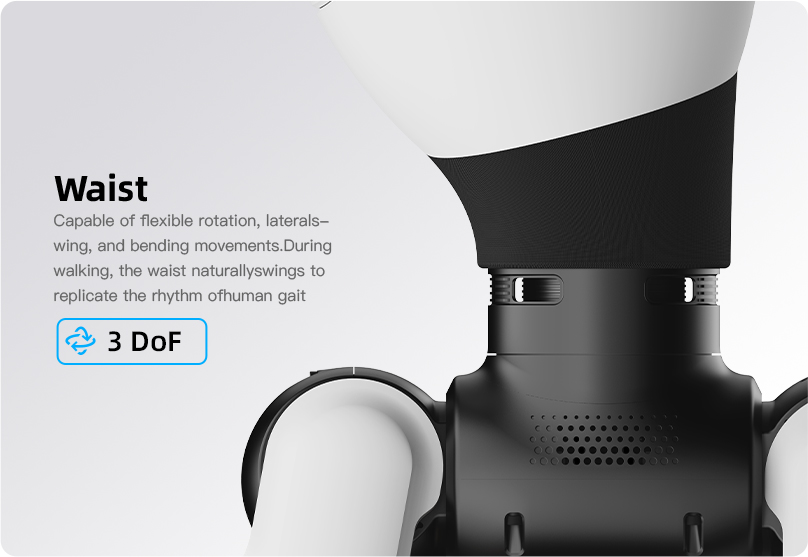
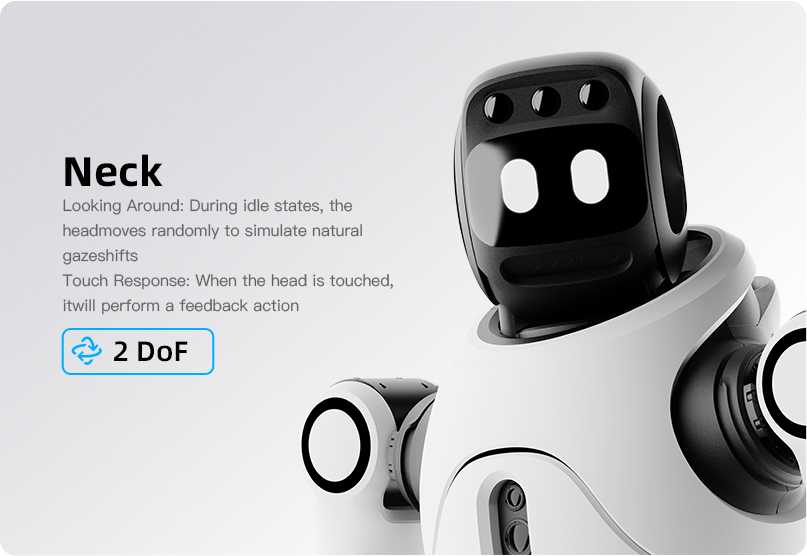
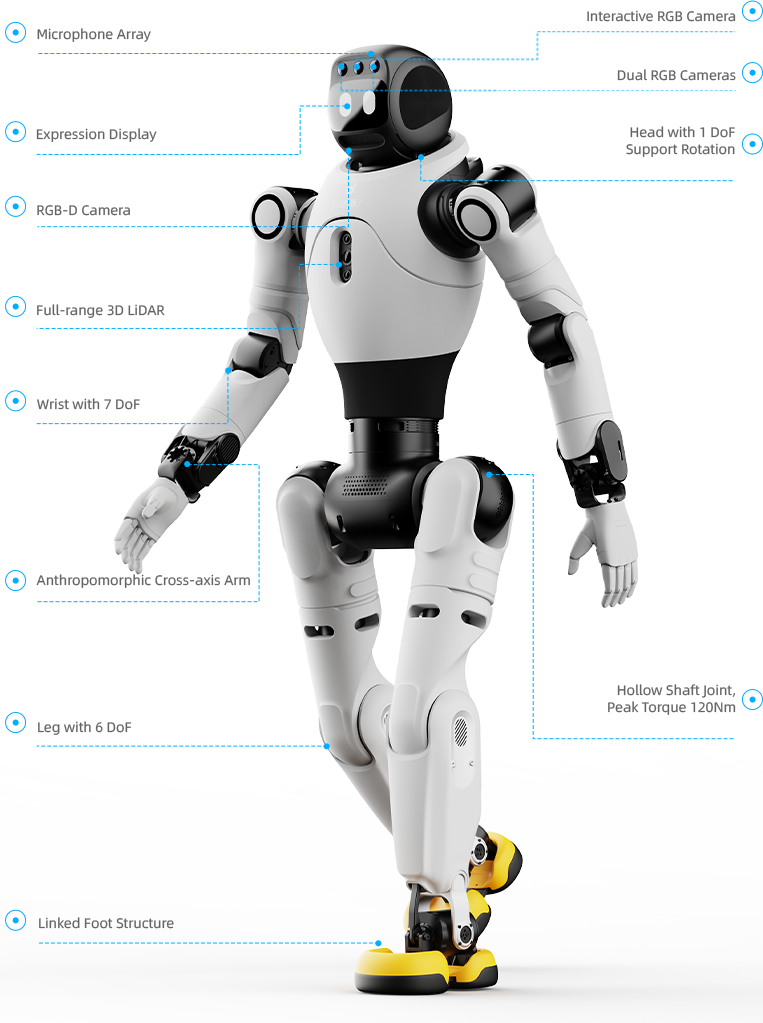
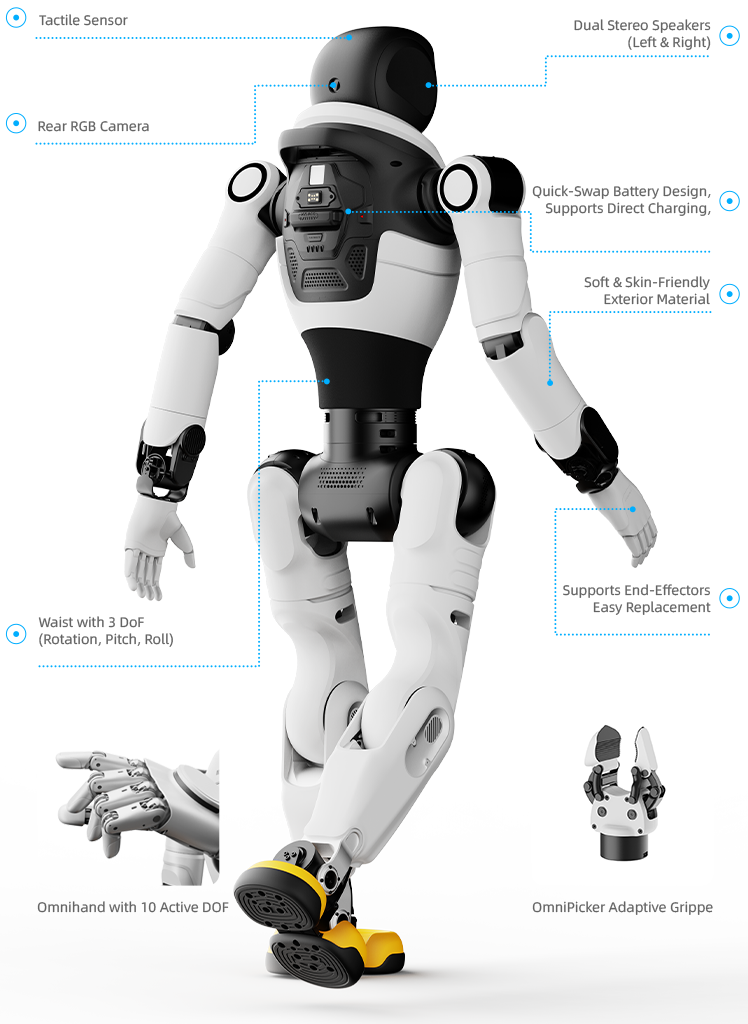
灵犀X1(11张,含核心执行器组件实拍)
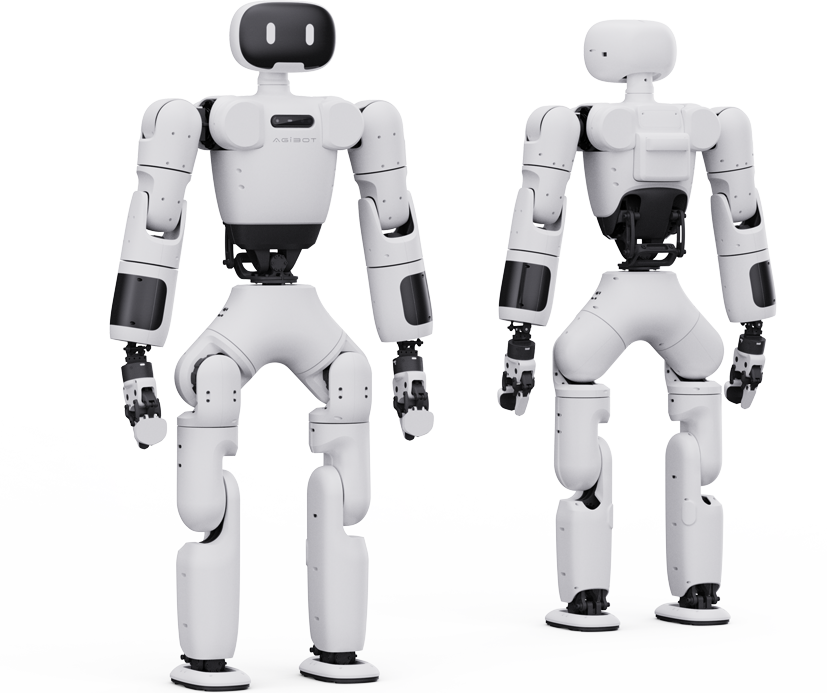
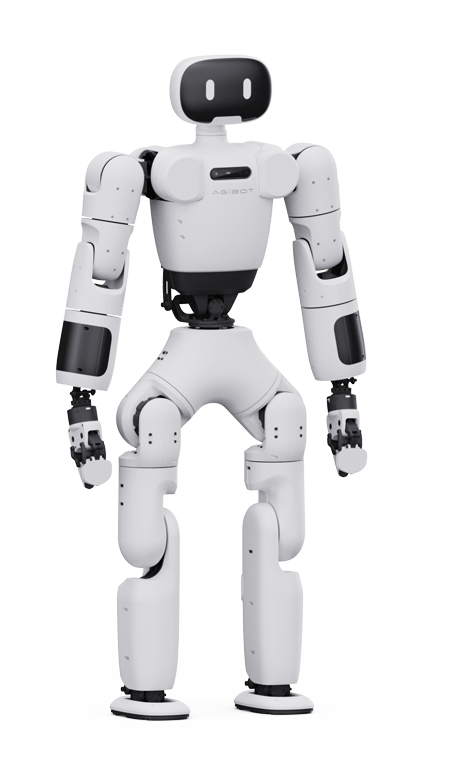

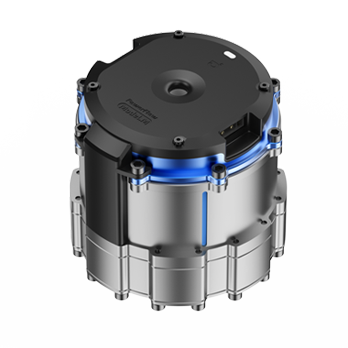
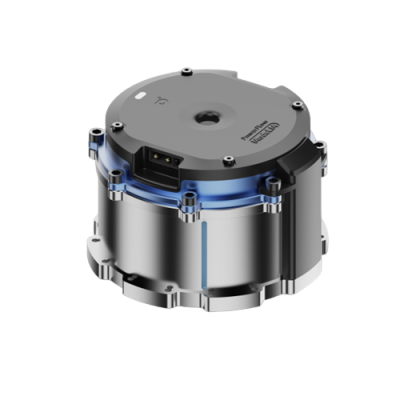
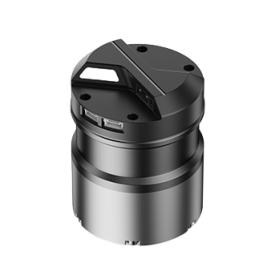
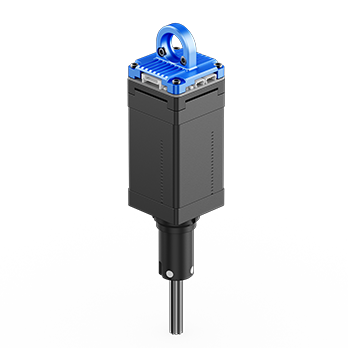
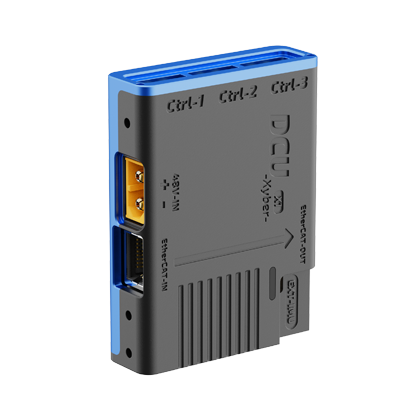
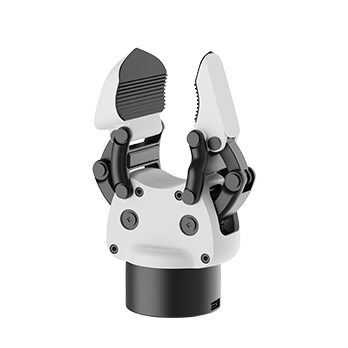
A3(2张)、A2-W(2张)
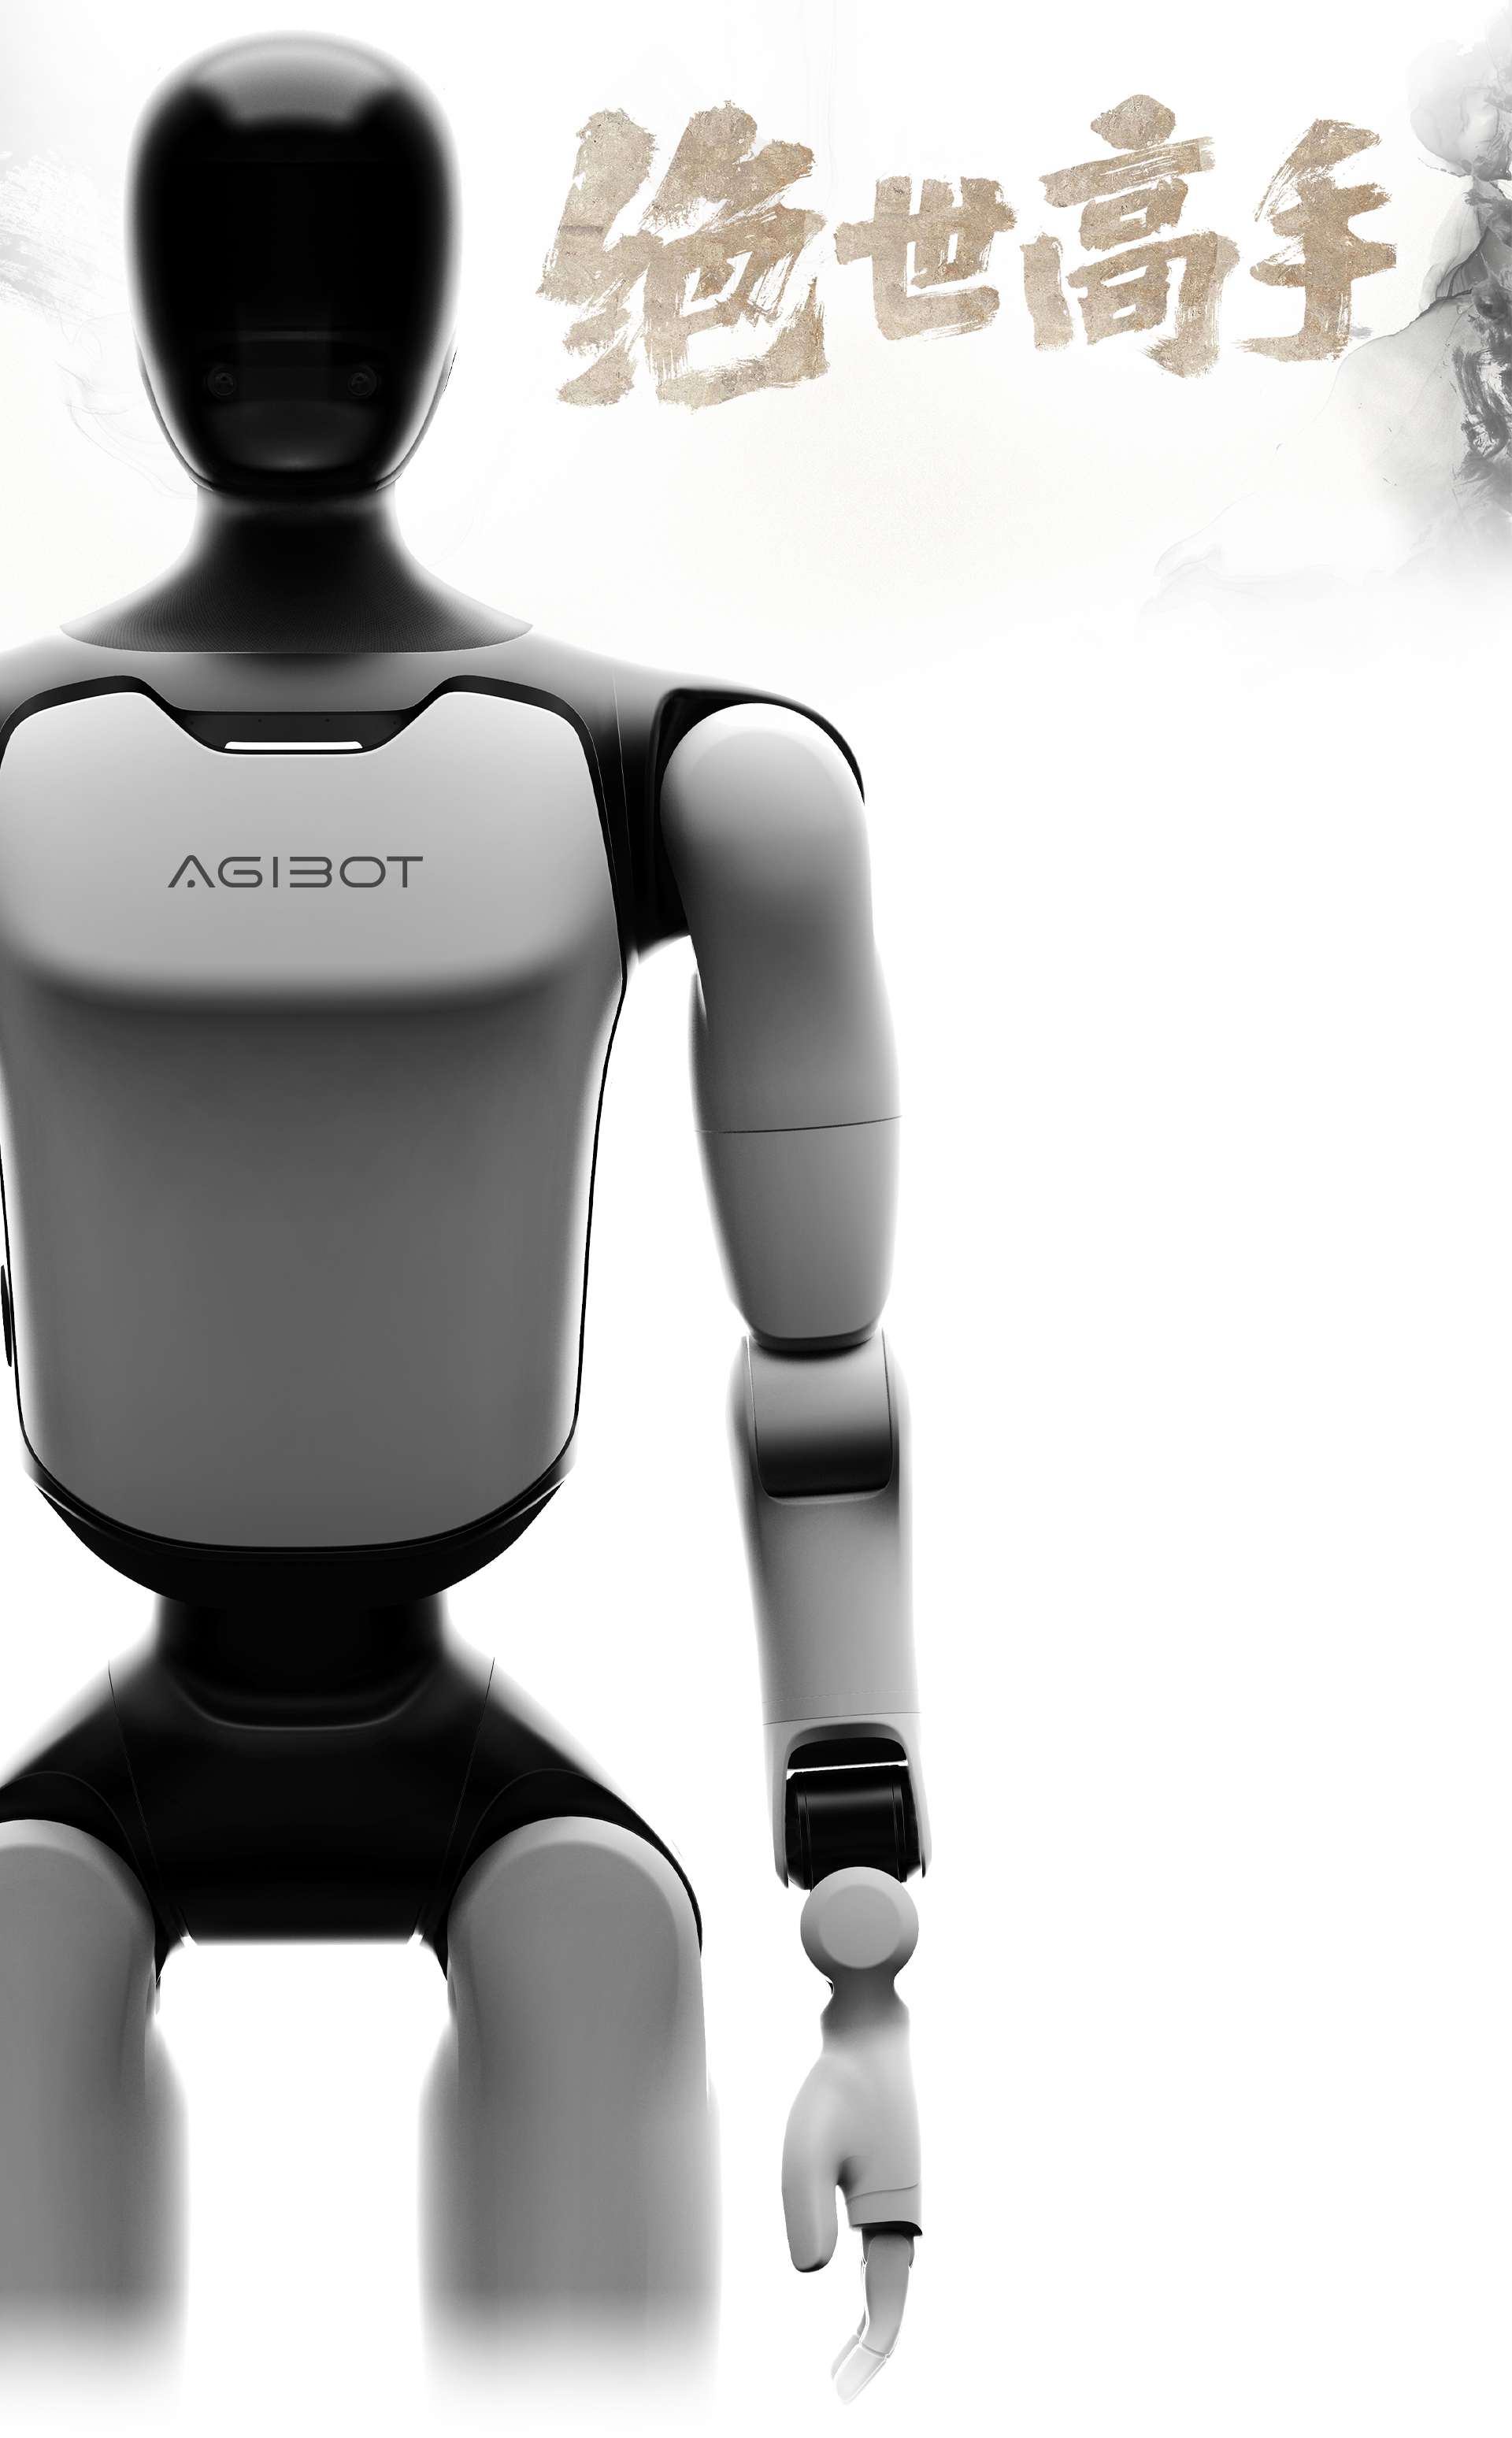
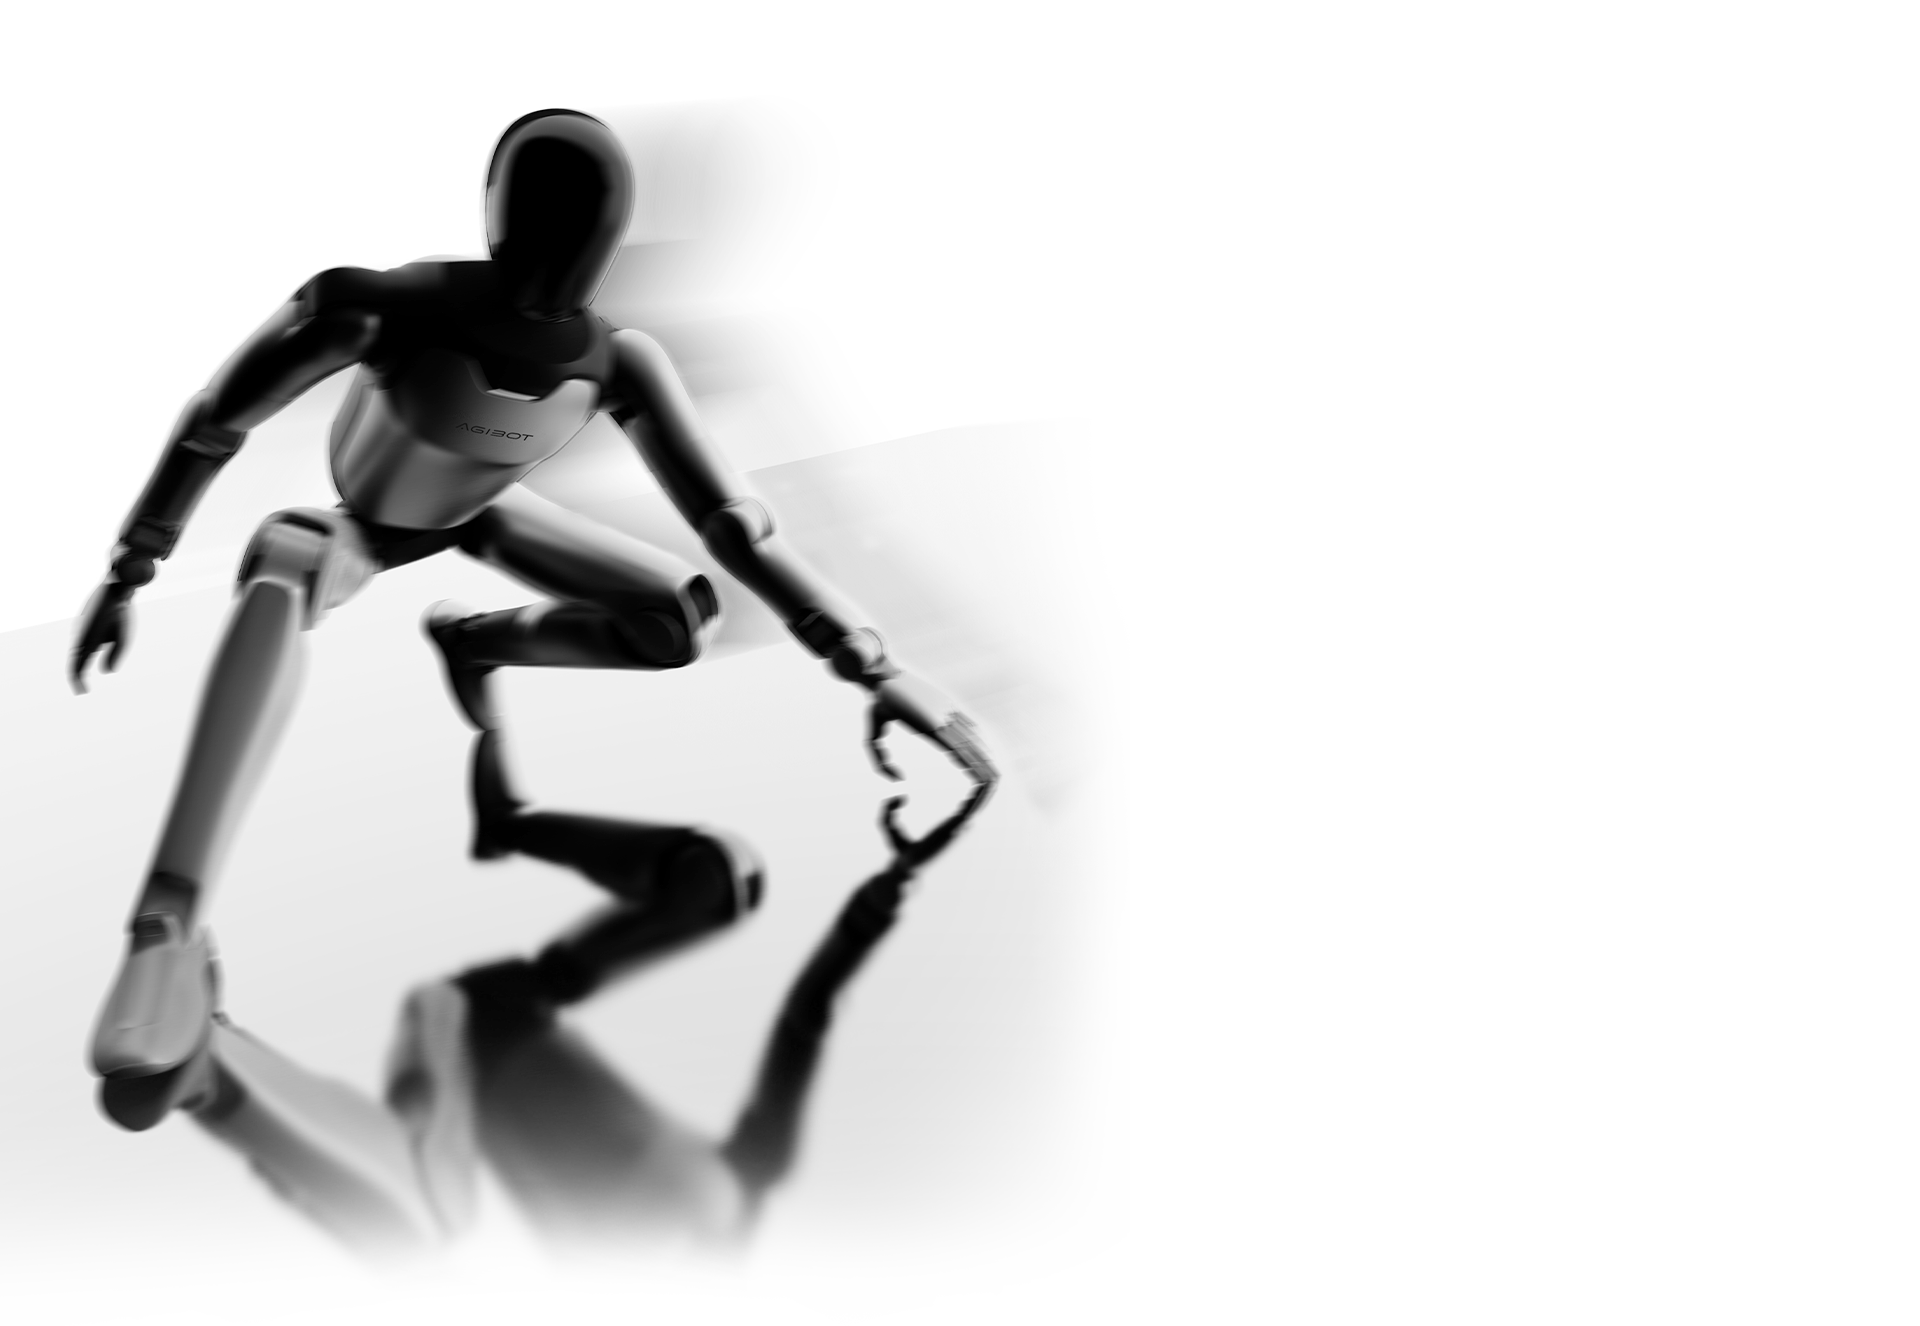
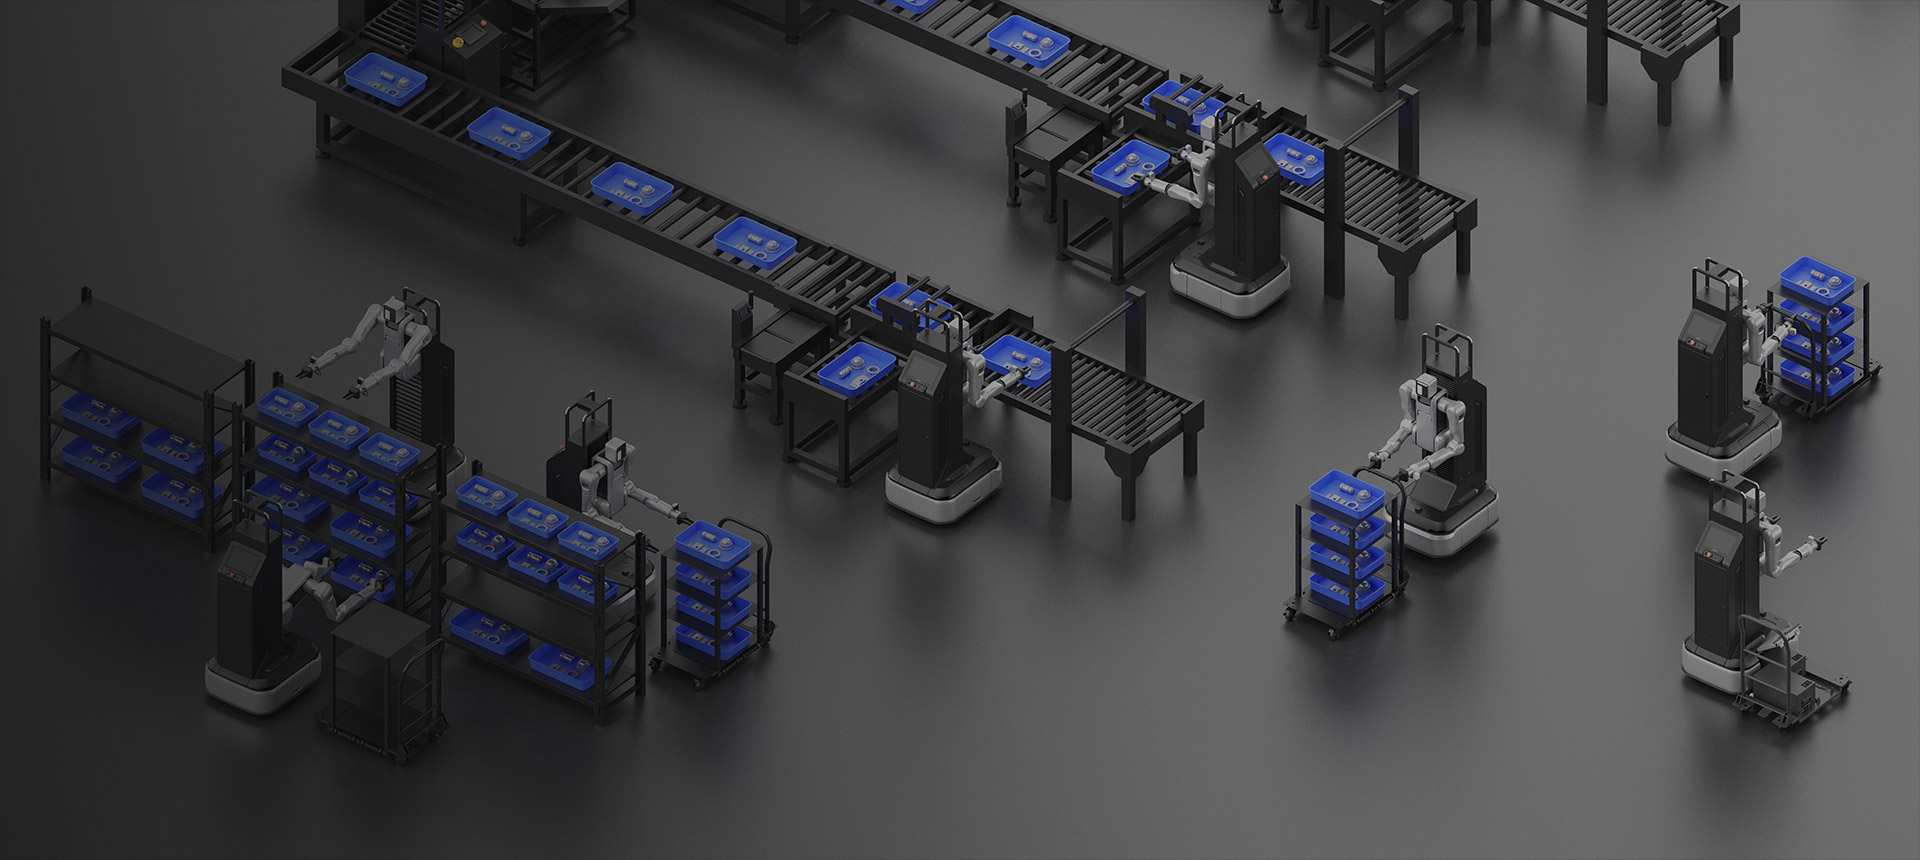
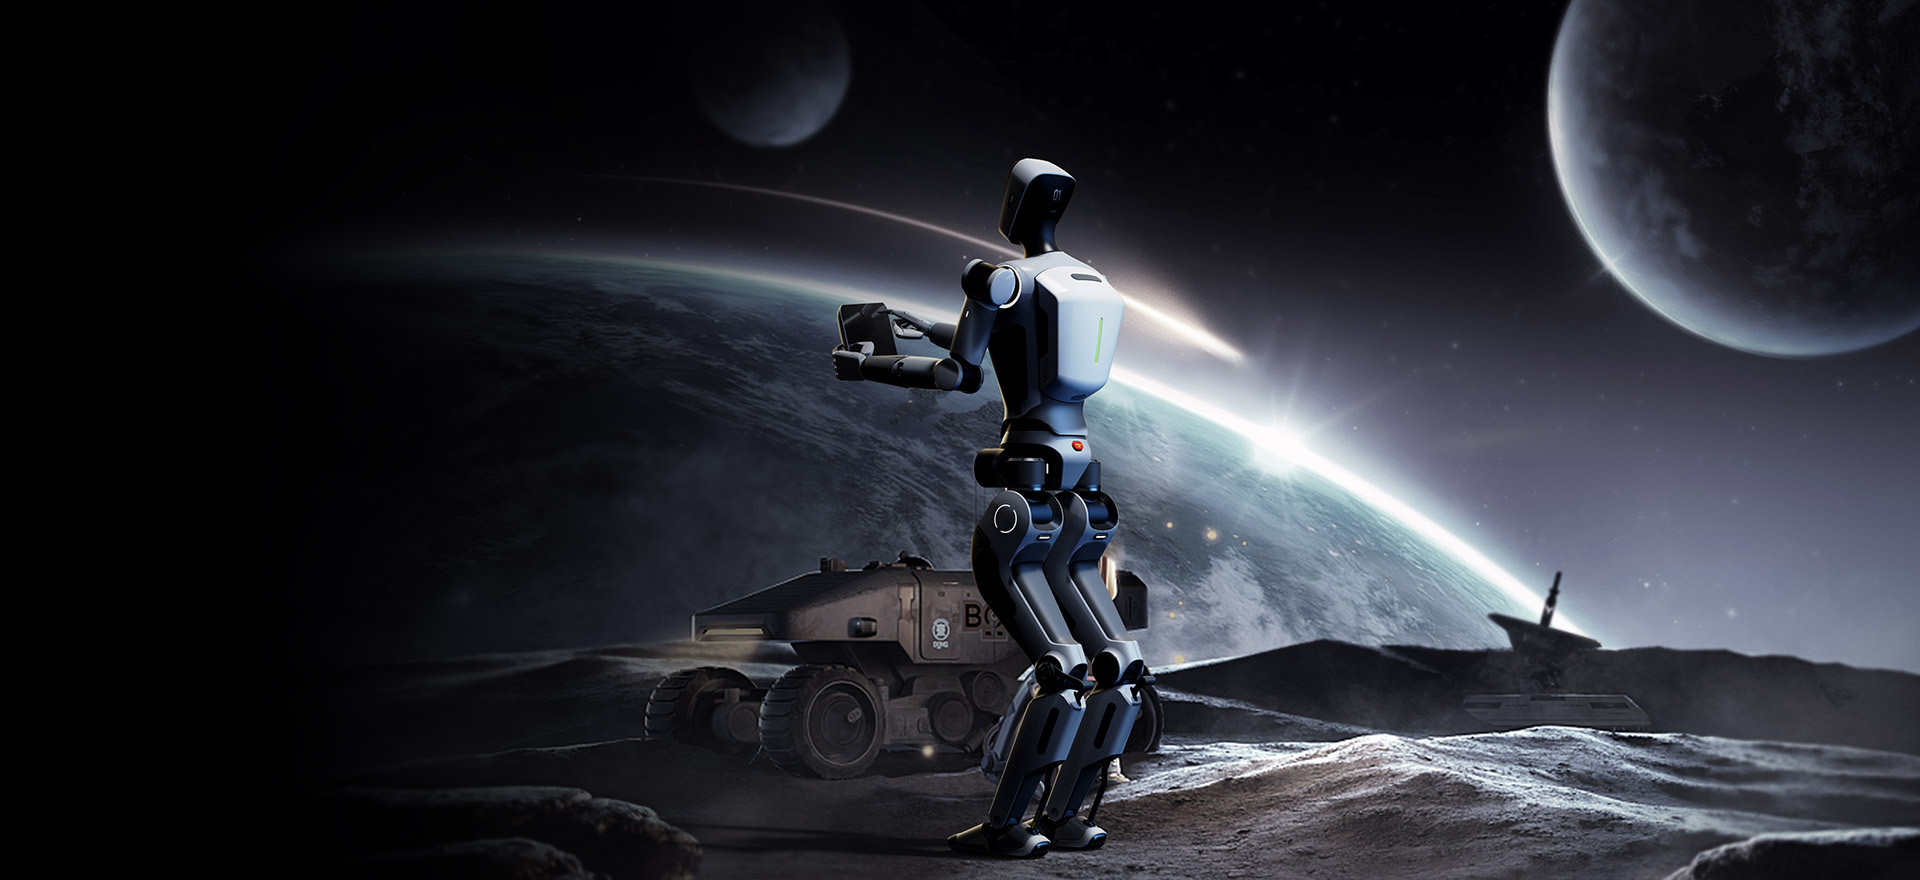
2023年"远征A1"原始发布会配图(10张,任务点名的"远征"最初命名)
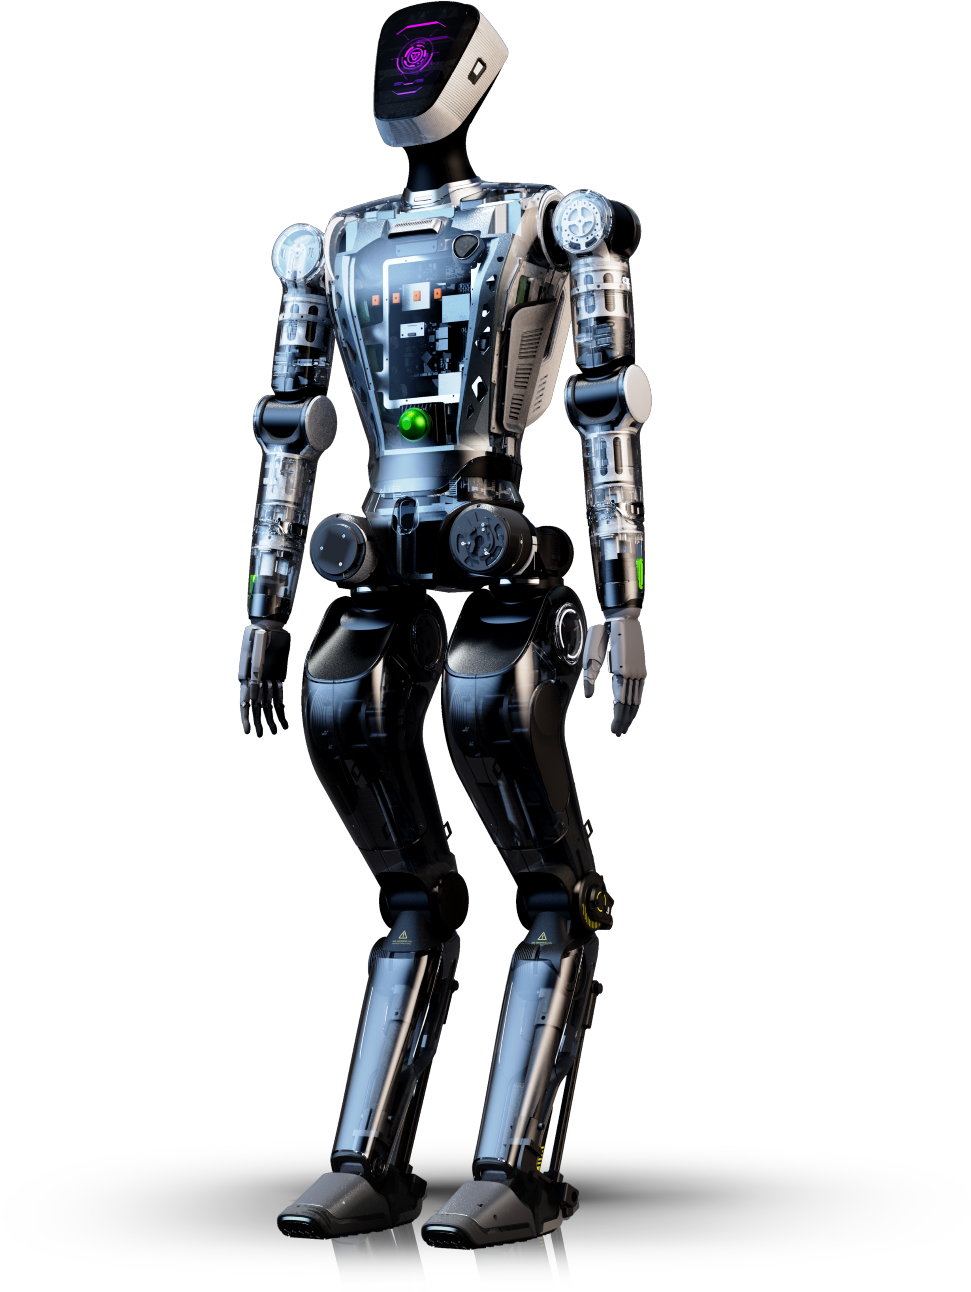
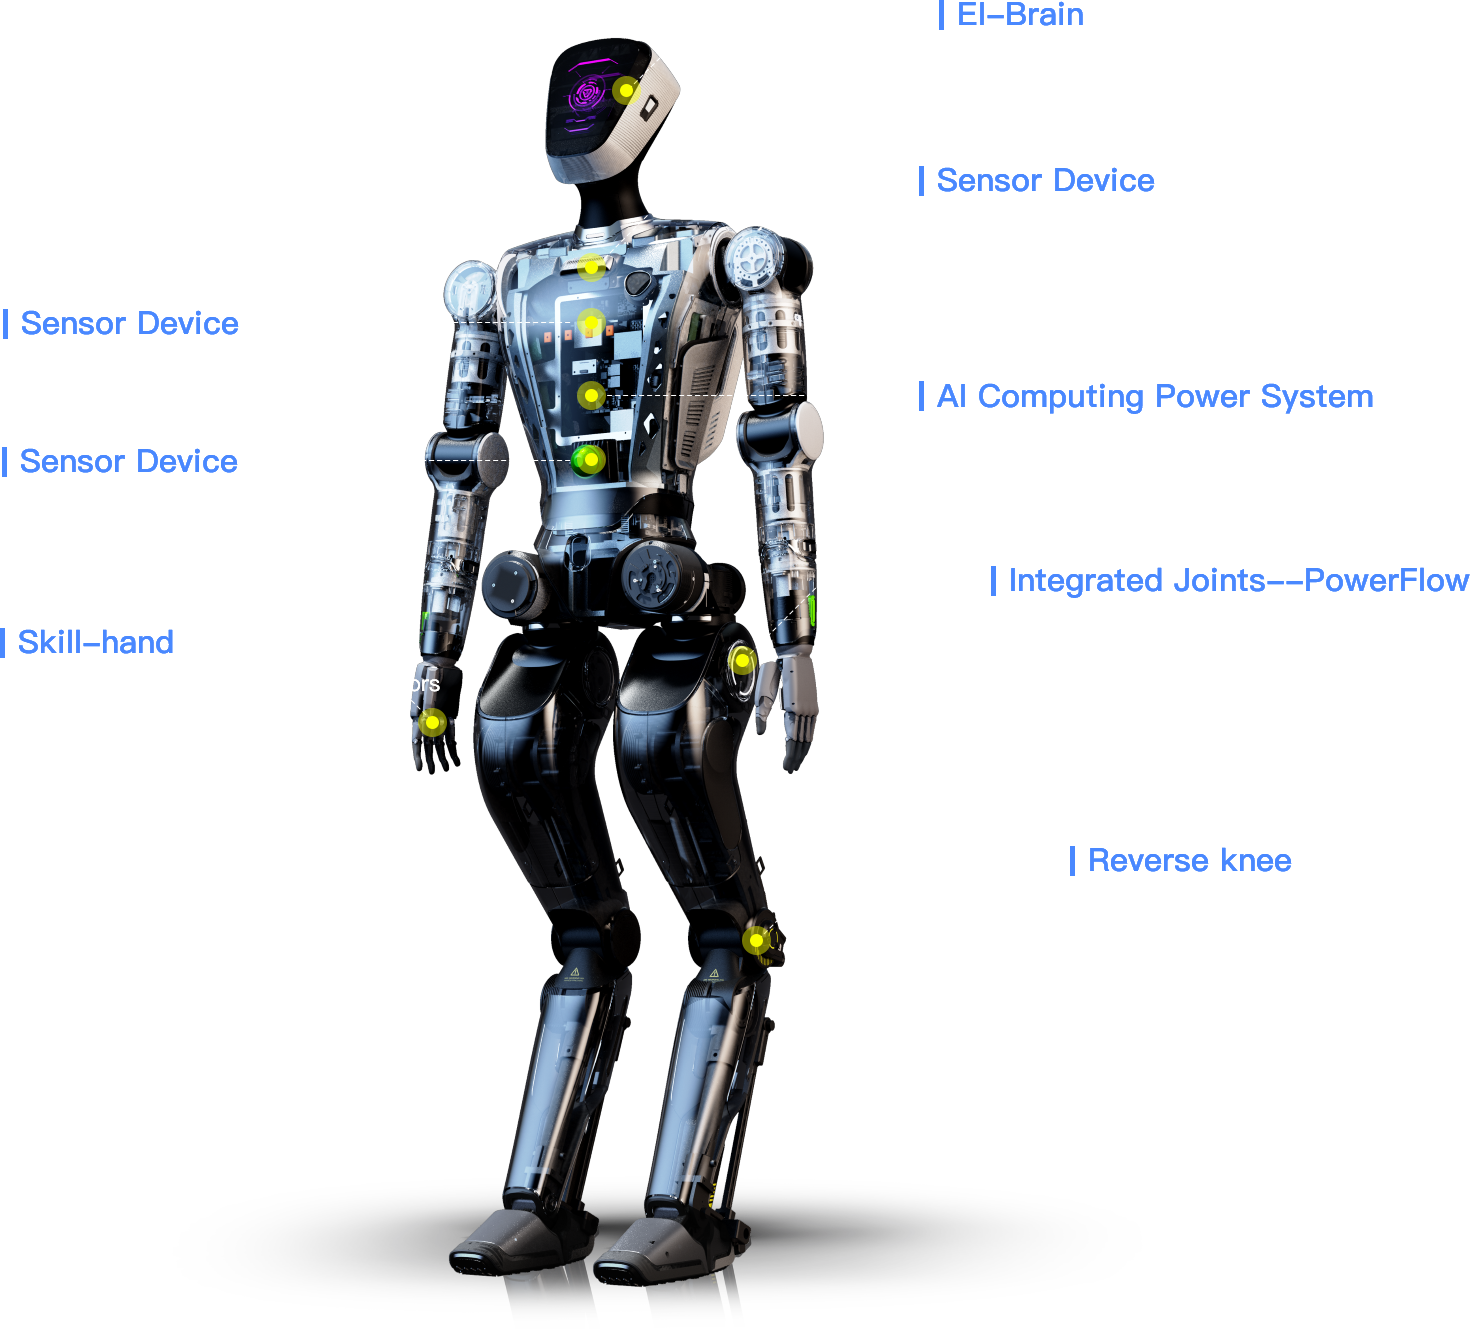
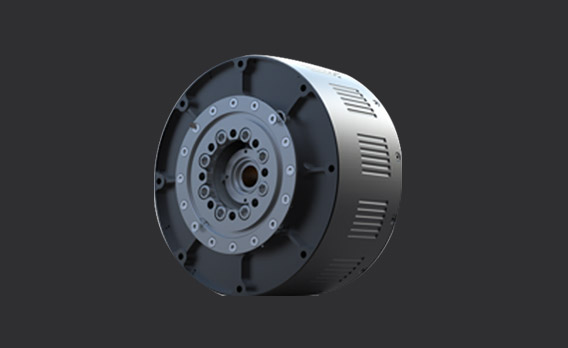
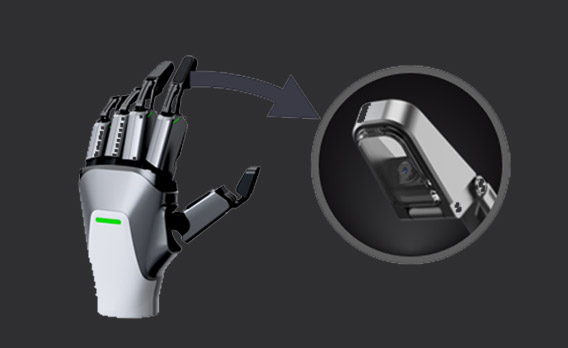
全系列缩略图一览(8张)
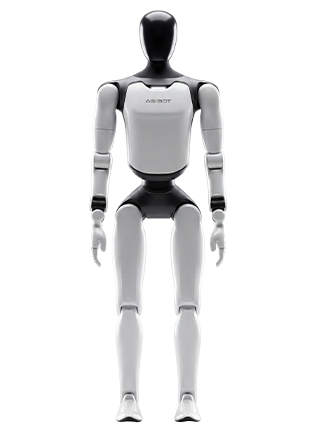
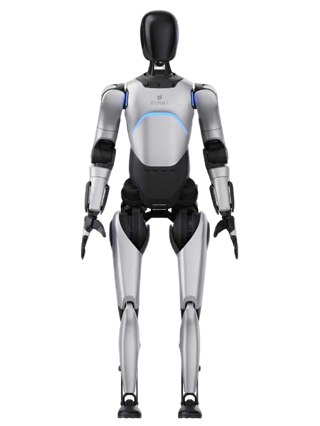
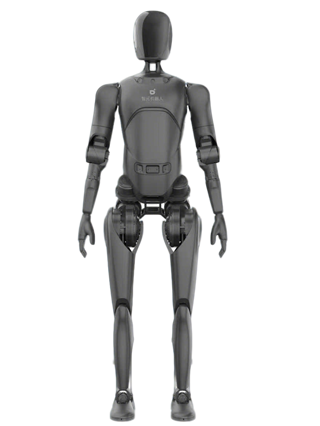
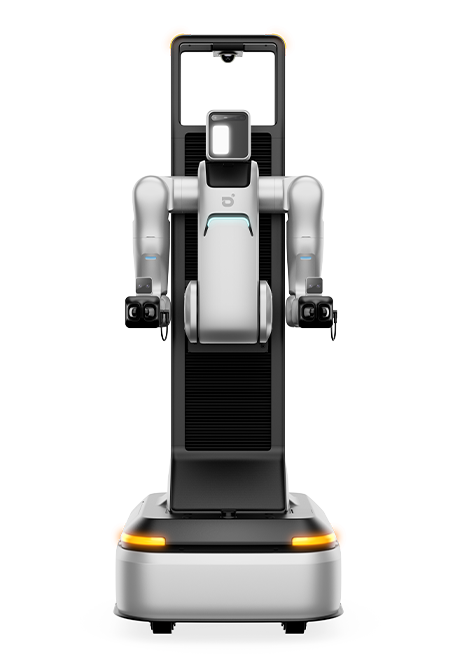
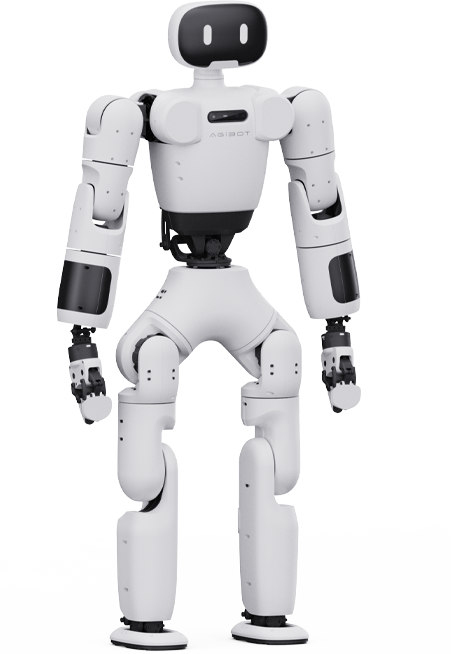
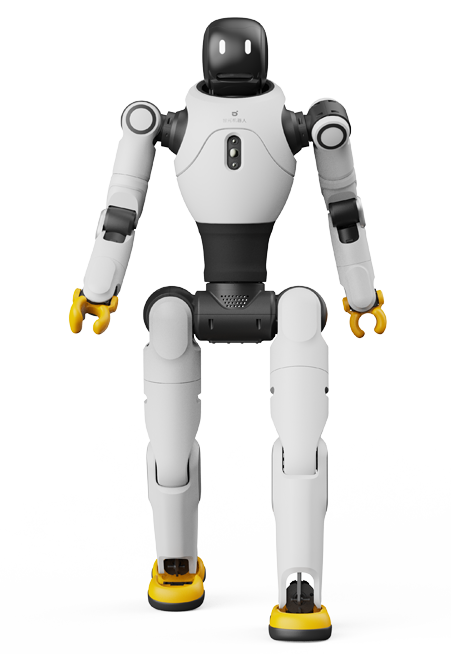
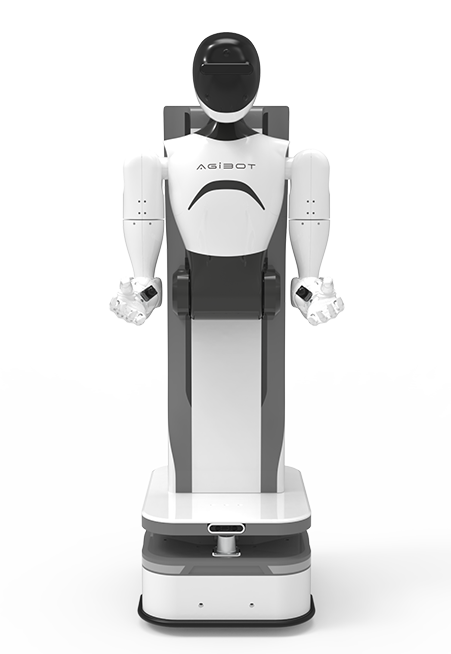
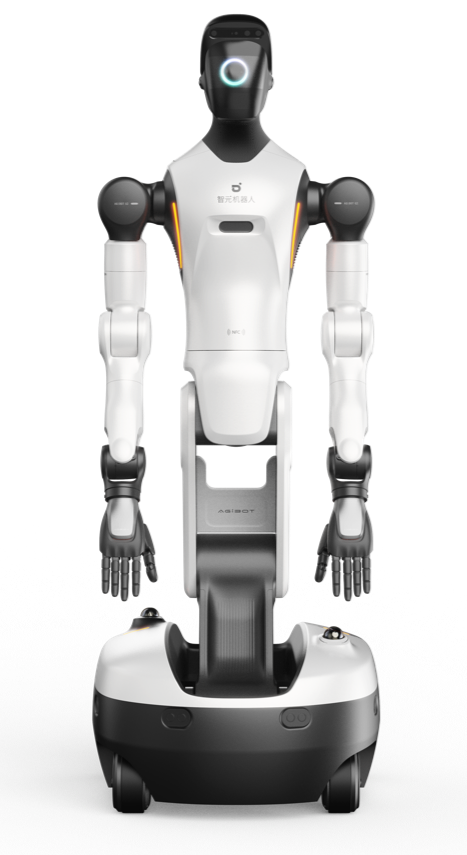
维基共享资源高清实拍(2张,含5795×3573大图)
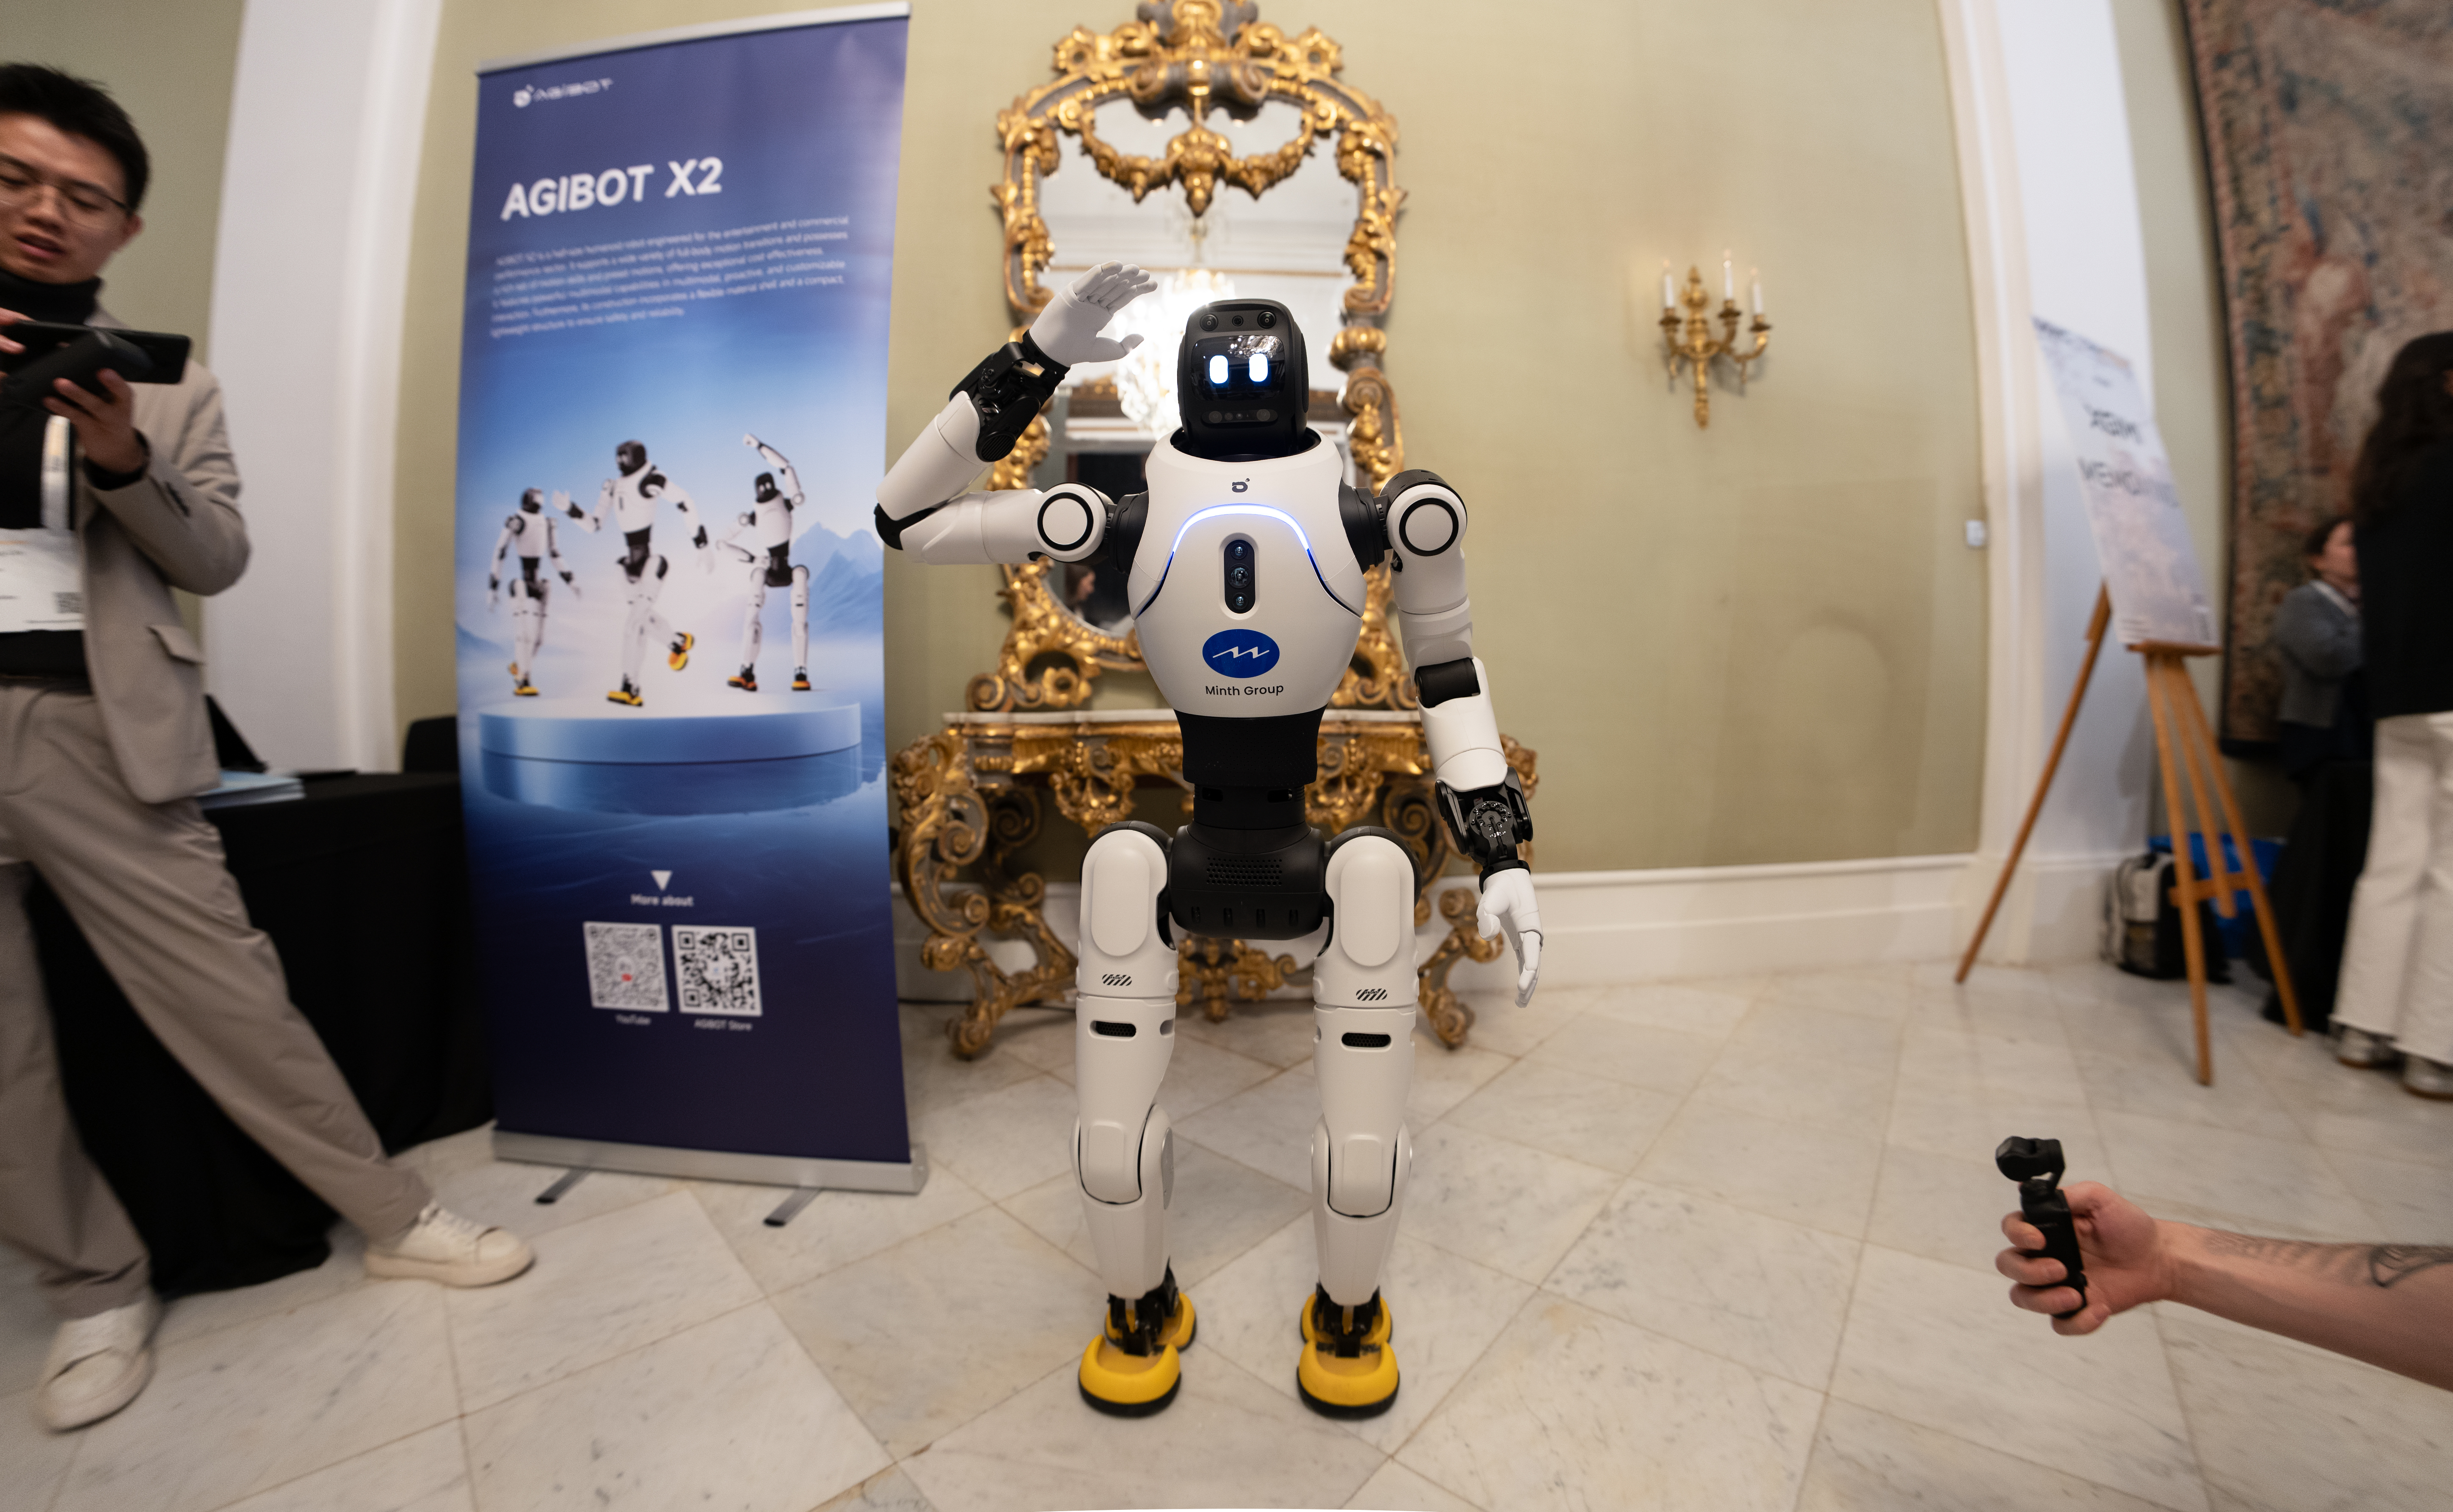
全部是官网/维基共享资源的真实产品照或实拍照,没有用AI生成图或别家机器人的图冒充。
3. CAD / URDF / USD(本地保存,未上传,见页首说明)
全部来自智元官方GitHub组织 AgibotTech,已用7z/git验证完整性。
agibot_x1_hardware(灵犀X1,完整机械设计资料)
官方在X1开发指南里明说"下载BOM清单、STEP、SolidWorks工程图",GitHub地址 AgibotTech/agibot_x1_hardware,三个历史版本:
智元灵犀X1_20241024/:首版,整机STEP(297MB解压)+BOM+装机SOP智元灵犀X1_20250108/:整机图纸(644MB解压,264个文件)+BOM智元灵犀X1_20250307/:最新版,最全,含整机STEP装配体(303MB,SolidWorks 2022导出,已验证真实有效)、187个独立零件STEP文件(R52/R86-2/R86-3关节组件、Xyber-DCU域控制器、锂电池、螺钉螺栓等标准件)、SolidWorks 2022原始源文件(可编辑)、总BOM、装机SOP、工具包清单
agibot_x2_urdf(灵犀X2,运动学模型)
GitHub AgibotTech/agibot_x2_urdf,两个版本v1.3.0/v1.4.0,含URDF/MuJoCo格式文件、X2-Ultra与X2-EDU两种配置、每个关节连杆的真实3D网格STL(肩滚转/肩俯仰/肘部/髋滚转/髋偏航/膝盖/踝部/头部偏航/躯干等,命名清晰对应人体部位)。
A3-A3U-robot-model(A3表演型人形,URDF+灵巧手模型最全的一份)
GitHub AgibotTech/A3-A3U-robot-model,四种配置,每种含URDF/MoveIt规划文件、MJCF仿真格式、完整灵巧手网格(大拇指外展/内收/掌指/指尖关节、四指外展/远端指节等精细手部零件)。
A3_Ultra_usd(A3 Ultra,工业级USD格式)
GitHub AgibotTech/A3_Ultra_usd,Pixar USD格式(Omniverse/仿真常用),含geometries/materials/instances/physics分层payload文件。
A2/A2 Ultra/A2 Lite没有找到官方开源CAD或URDF仓库。GitHub组织AgibotTech目前21个仓库里,公开机械模型只覆盖X1(完整CAD)、X2(URDF)、A3(URDF+USD),A2系列这块暂无官方开源渠道。这是如实的"没找到",没有拿别的型号数据冒充。
4. 外观设计专利(30条已确认真实)
覆盖机器人主体/头/胸/腿/手/机械臂/电机/域控制器/遥控器,文字摘要显示了设计要点。专利局官网的具体图纸页面本次没有下载,CNIPA/Espacenet检索入口都设了验证码,按红线要求不允许破解,所以只交了专利号清单。Jack自己去CNIPA官网(pss-system.cnipa.gov.cn,免费不用注册)用号码查,几秒钟出图。
| 专利号 | 名称 | 申请主体 | 授权公告日 |
|---|---|---|---|
| CN309676114S | 机器人主体 | 智元创新(上海)科技股份有限公司 | 2025-12-16 |
| CN309676115S | 机器人下肢的主体 | 智元创新(上海)科技股份有限公司 | 2025-12-16 |
| CN309859433S | 机器人下肢 | 智元创新(上海)科技股份有限公司 | 2026-03-20 |
| CN309909846S | 机器人底盘的主体 | 智元创新(上海)科技股份有限公司 | 2026-04-10 |
| CN309949978S | 机器人的头部 | 智元创新(上海)科技股份有限公司 | 2026-04-28 |
| CN309901130S | 机器人头部 | 智元创新(上海)科技股份有限公司 | 2026-04-07 |
| CN309877624S | 机器人 | 智元创新(上海)科技股份有限公司 | 2026-03-27 |
| CN309838713S | 人形机器人 | 智元创新(上海)科技股份有限公司 | 2026-03-10 |
| CN309977000S | 人形机器人 | 智元创新(上海)科技股份有限公司 | 2026-05-12 |
| CN309717200S | 机械手 | 智元创新(上海)科技股份有限公司 | 2026-01-02 |
| CN309676087S | 机械手 | 智元创新(上海)科技股份有限公司 | 2025-12-16 |
| CN309859434S | 机械臂 | 智元创新(上海)科技股份有限公司 | 2026-03-20 |
| CN309943264S | 机械臂 | 智元创新(上海)科技股份有限公司 | 2026-04-24 |
| CN309949472S | 用于电子设备的配置机器人图形用户界面 | 智元创新(上海)科技股份有限公司 | 2026-04-28 |
| CN309717166S | 人形机器人大腿外壳 | 杭州智元研究院有限公司 | 2026-01-02 |
| CN309723582S | 人形机器人胸部外壳 | 杭州智元研究院有限公司 | 2026-01-06 |
| CN309723581S | 人形机器人小腿外壳 | 杭州智元研究院有限公司 | 2026-01-06 |
| CN309717167S | 人形机器人头部外壳 | 杭州智元研究院有限公司 | 2026-01-02 |
| CN309417153S | 机器人域控制器 | 上海智元新创技术有限公司 | 2025-08-01 |
| CN309057583S | 机器人下肢 | 上海智元新创技术有限公司 | 2025-01-07 |
| CN309358516S | 机器人遥控器 | 上海智元新创技术有限公司 | 2025-06-27 |
| CN309289056S | 人形轮式机器人 | 上海智元新创技术有限公司 | 2025-05-13 |
| CN309342070S | 人形机器人 | 上海智元新创技术有限公司 | 2025-06-17 |
| CN309240166S | 人形机器人主体 | 上海智元新创技术有限公司 | 2025-04-15 |
| CN309289057S | 重载人形机器人 | 上海智元新创技术有限公司 | 2025-05-13 |
| CN309352921S | 人形机器人 | 上海智元新创技术有限公司 | 2025-06-24 |
| CN309423118S | 人形机器人 | 上海智元新创技术有限公司 | 2025-08-05 |
| CN309380250S | 机械手 | 上海智元新创技术有限公司 | 2025-07-11 |
| CN309287839S | 电机 | 上海智元新创技术有限公司 | 2025-05-13 |
| CN309275578S | 夹爪 | 上海智元新创技术有限公司 | 2025-05-06 |
| CN309288979S | 夹爪 | 上海智元新创技术有限公司 | 2025-05-13 |
已排除的假阳性(名字带"智元"但不是这家公司):CN309984376S医智元科技发展(北京)、CN309507158S福州智元仪器设备、CN309373733S/CN309983525S/CN309335273S北京九星智元科技,均已核实主体名不同。
5. 没找到 / 没做的事(如实说明,不编造)
- A2/A2 Ultra/A2 Lite的官方CAD或URDF:官方GitHub没放出来
- 专利图纸原图(六视图/立体图页面):卡在CNIPA/Espacenet验证码,未破解
- 拆解视频没有实际下载:只搜索确认了关键词的存在,B站/YouTube具体拆解视频这次没找到明确的第三方深度拆解内容,Jack需要的话可以再单独去人工翻找
- 智元投资人材料/融资PPT里的技术示意图:本次没找
6. 关键信息速查
- 公司英文名:AGIBOT Innovation (Shanghai) Technology Co., Ltd.;中文法定名历史上有过上海智元新创技术有限公司(2024年前),后改为智元创新(上海)科技股份有限公司(2025起,含港股上市计划)
- 创始人:邓泰华(CEO) + 彭志辉/稚晖君(CTO,前华为"天才少年")
- 品牌命名体系:远征(Yuanzheng)=A系列(A2/A3)人形;灵犀(Lingxi)=X系列(X1开源/X2)人形;精灵(Genie)=G系列(G1/G2)工业级;酷拓=D系列(四足);绝尘=C5(清洁)
- "远征A2"最早2024年8月发布时是1.75m/55kg,现官网已改叫"A2 Ultra"(169cm/69kg)+"A2 Lite"(169cm/64kg)两个SKU,规格随时间变了
- 核心自研执行器:PowerFlow关节电机(径向磁通外转子+关节内液冷+矢量控制驱动器,峰值扭矩>350N·m,重量仅1.6kg);灵巧手SkillHand/OmniHand系列(12主动+5被动自由度,指尖视觉触觉传感器)